产品概述
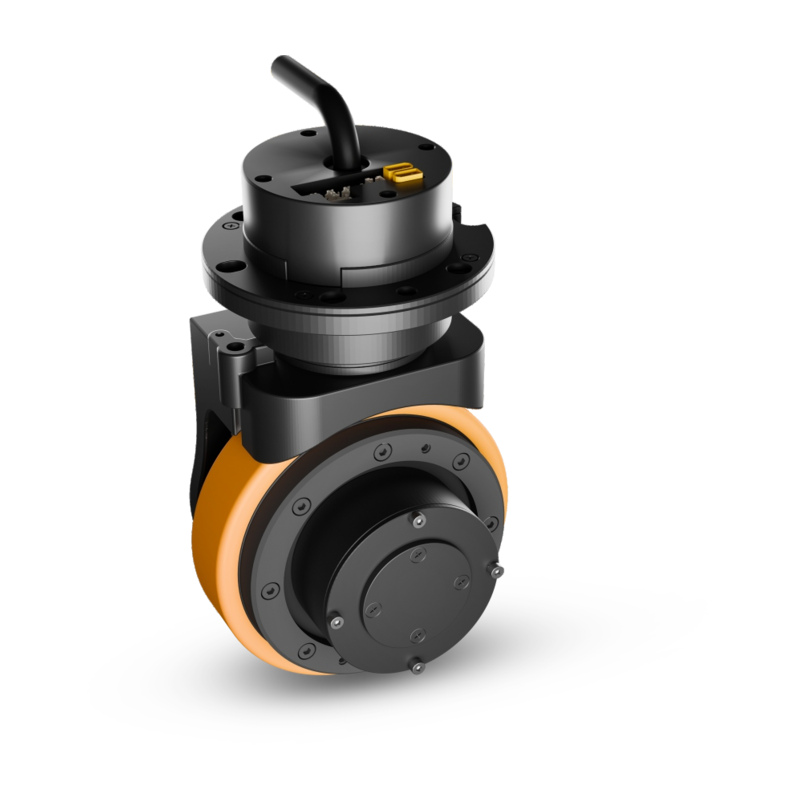
JY‑ISD系列立式集成舵轮模组将驱动器、电机、减速机及轮子高度集成,结构紧凑,可有效提升车体空间利用率,适合对整机高度和转向灵活性要求较高的移动机器人。
产品集成行走与转向两套伺服系统,单轮最大承载100 kg,行走额定转矩9 N·m、额定线速度1.9 m/s,转向额定转矩6 N·m,可用于构建直行、横移及原地转向的全向移动底盘。
系列提供AA与EA两种控制版本:AA支持RS485与CANopen,EA支持RS485与EtherCAT,适用于轮式人形机器人、服务机器人及复合机器人等应用场景。
产品特点
行走与转向高度集成
将驱动器、电机和减速机集成为紧凑模组,降低车体内部空间占用,便于整机高度控制。
全向移动能力
通过多舵轮协同控制可实现直行、横移及灵活转向,适应狭窄巷道和有限转弯空间。
双通信方案
AA版本支持Modbus RTU与CANopen,EA版本支持Modbus RTU与100M EtherCAT,方便适配不同控制系统。
可靠性高
集成模组外部主要连接电源和通信线缆,抗干扰能力强,有利于提升整车稳定性和可靠性。
开放式模块设计
行走电机模组与转向电机模组可单独选用,便于客户根据车体结构进行整机设计。
维护与供应链更简洁
集成化产品由单一供应商提供,有利于后期维护,并可降低供应链及售后管理成本。
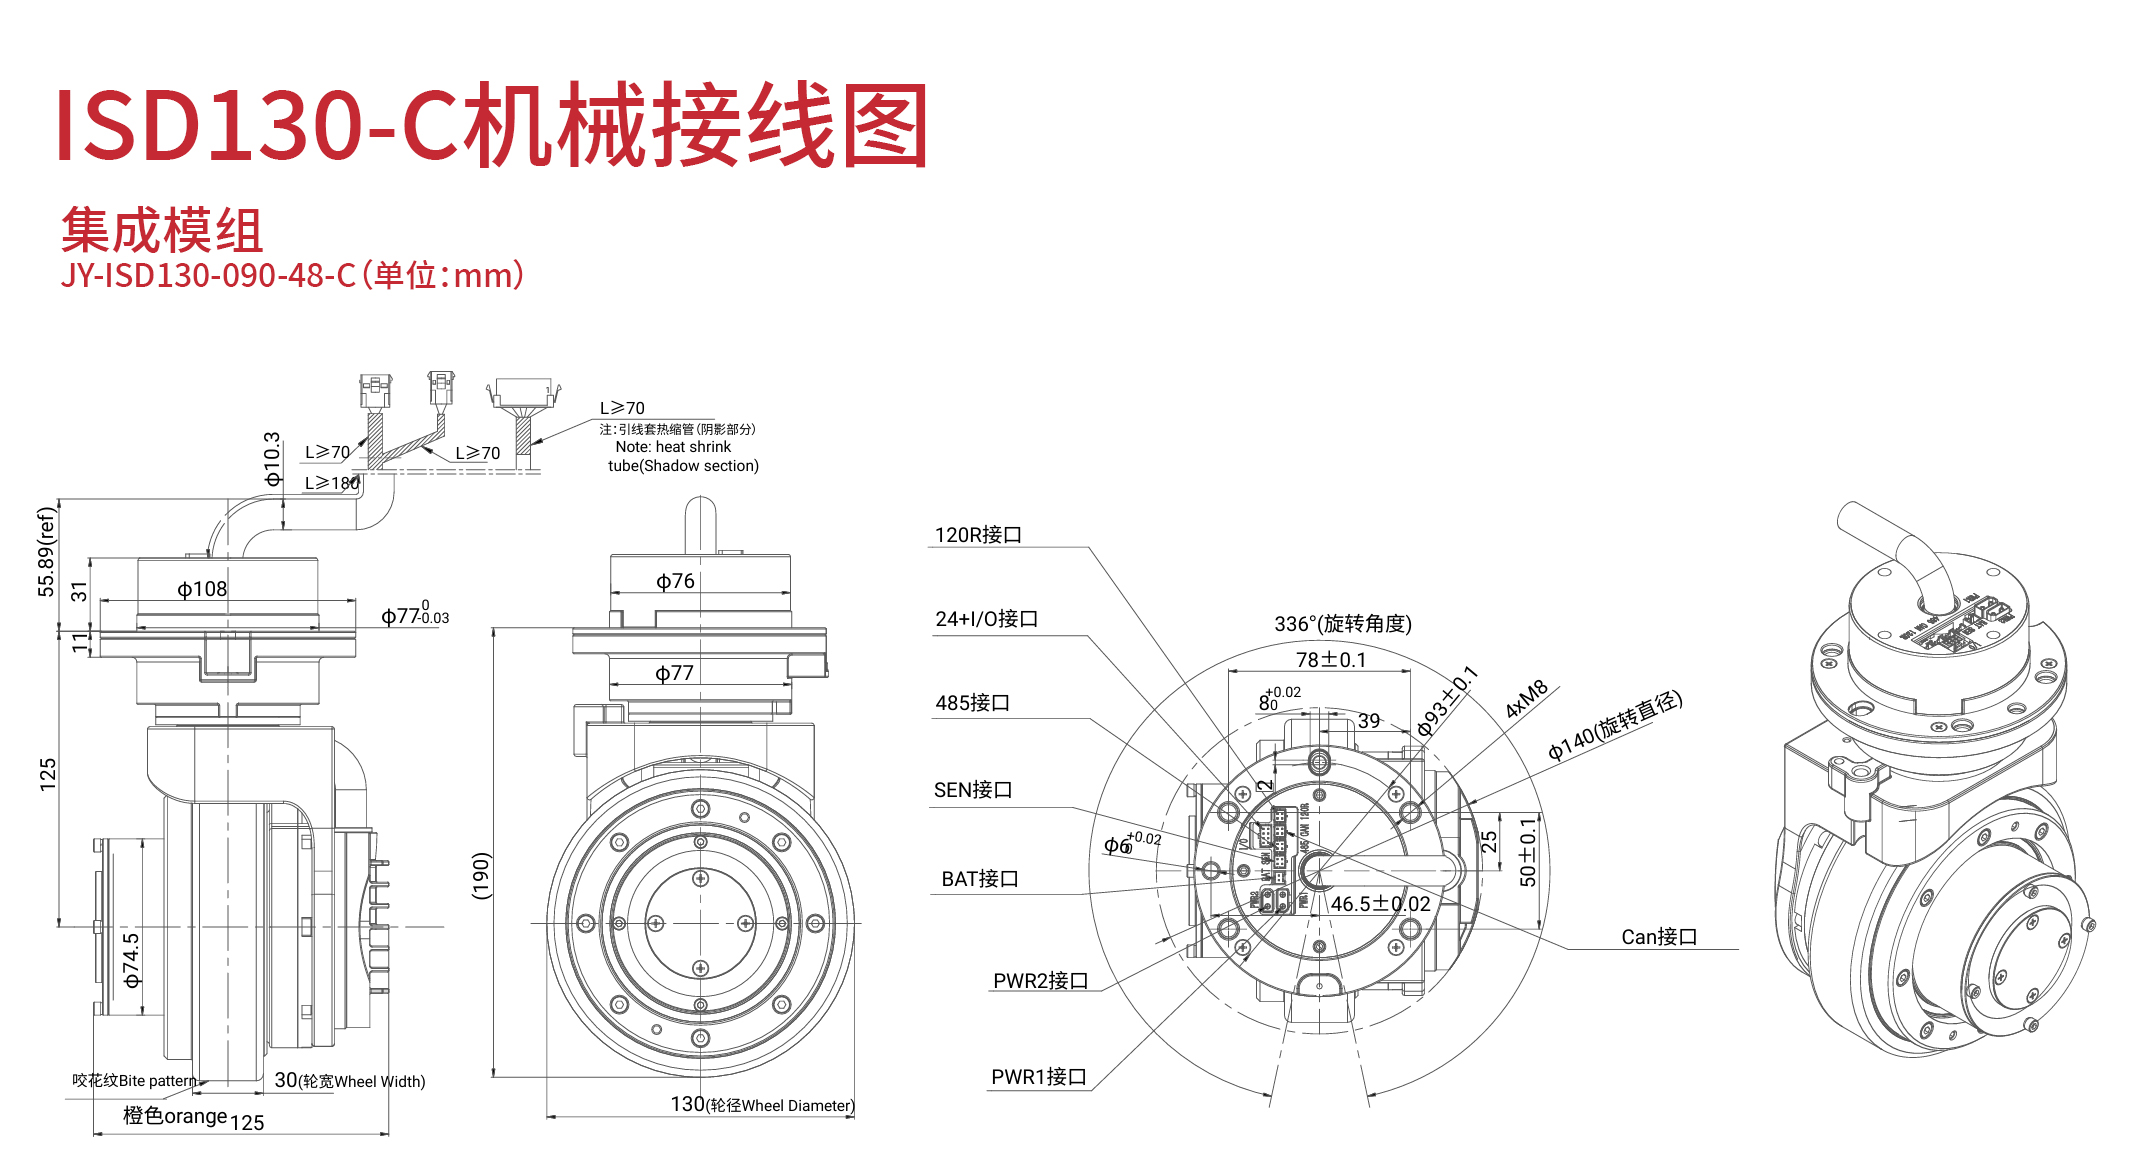
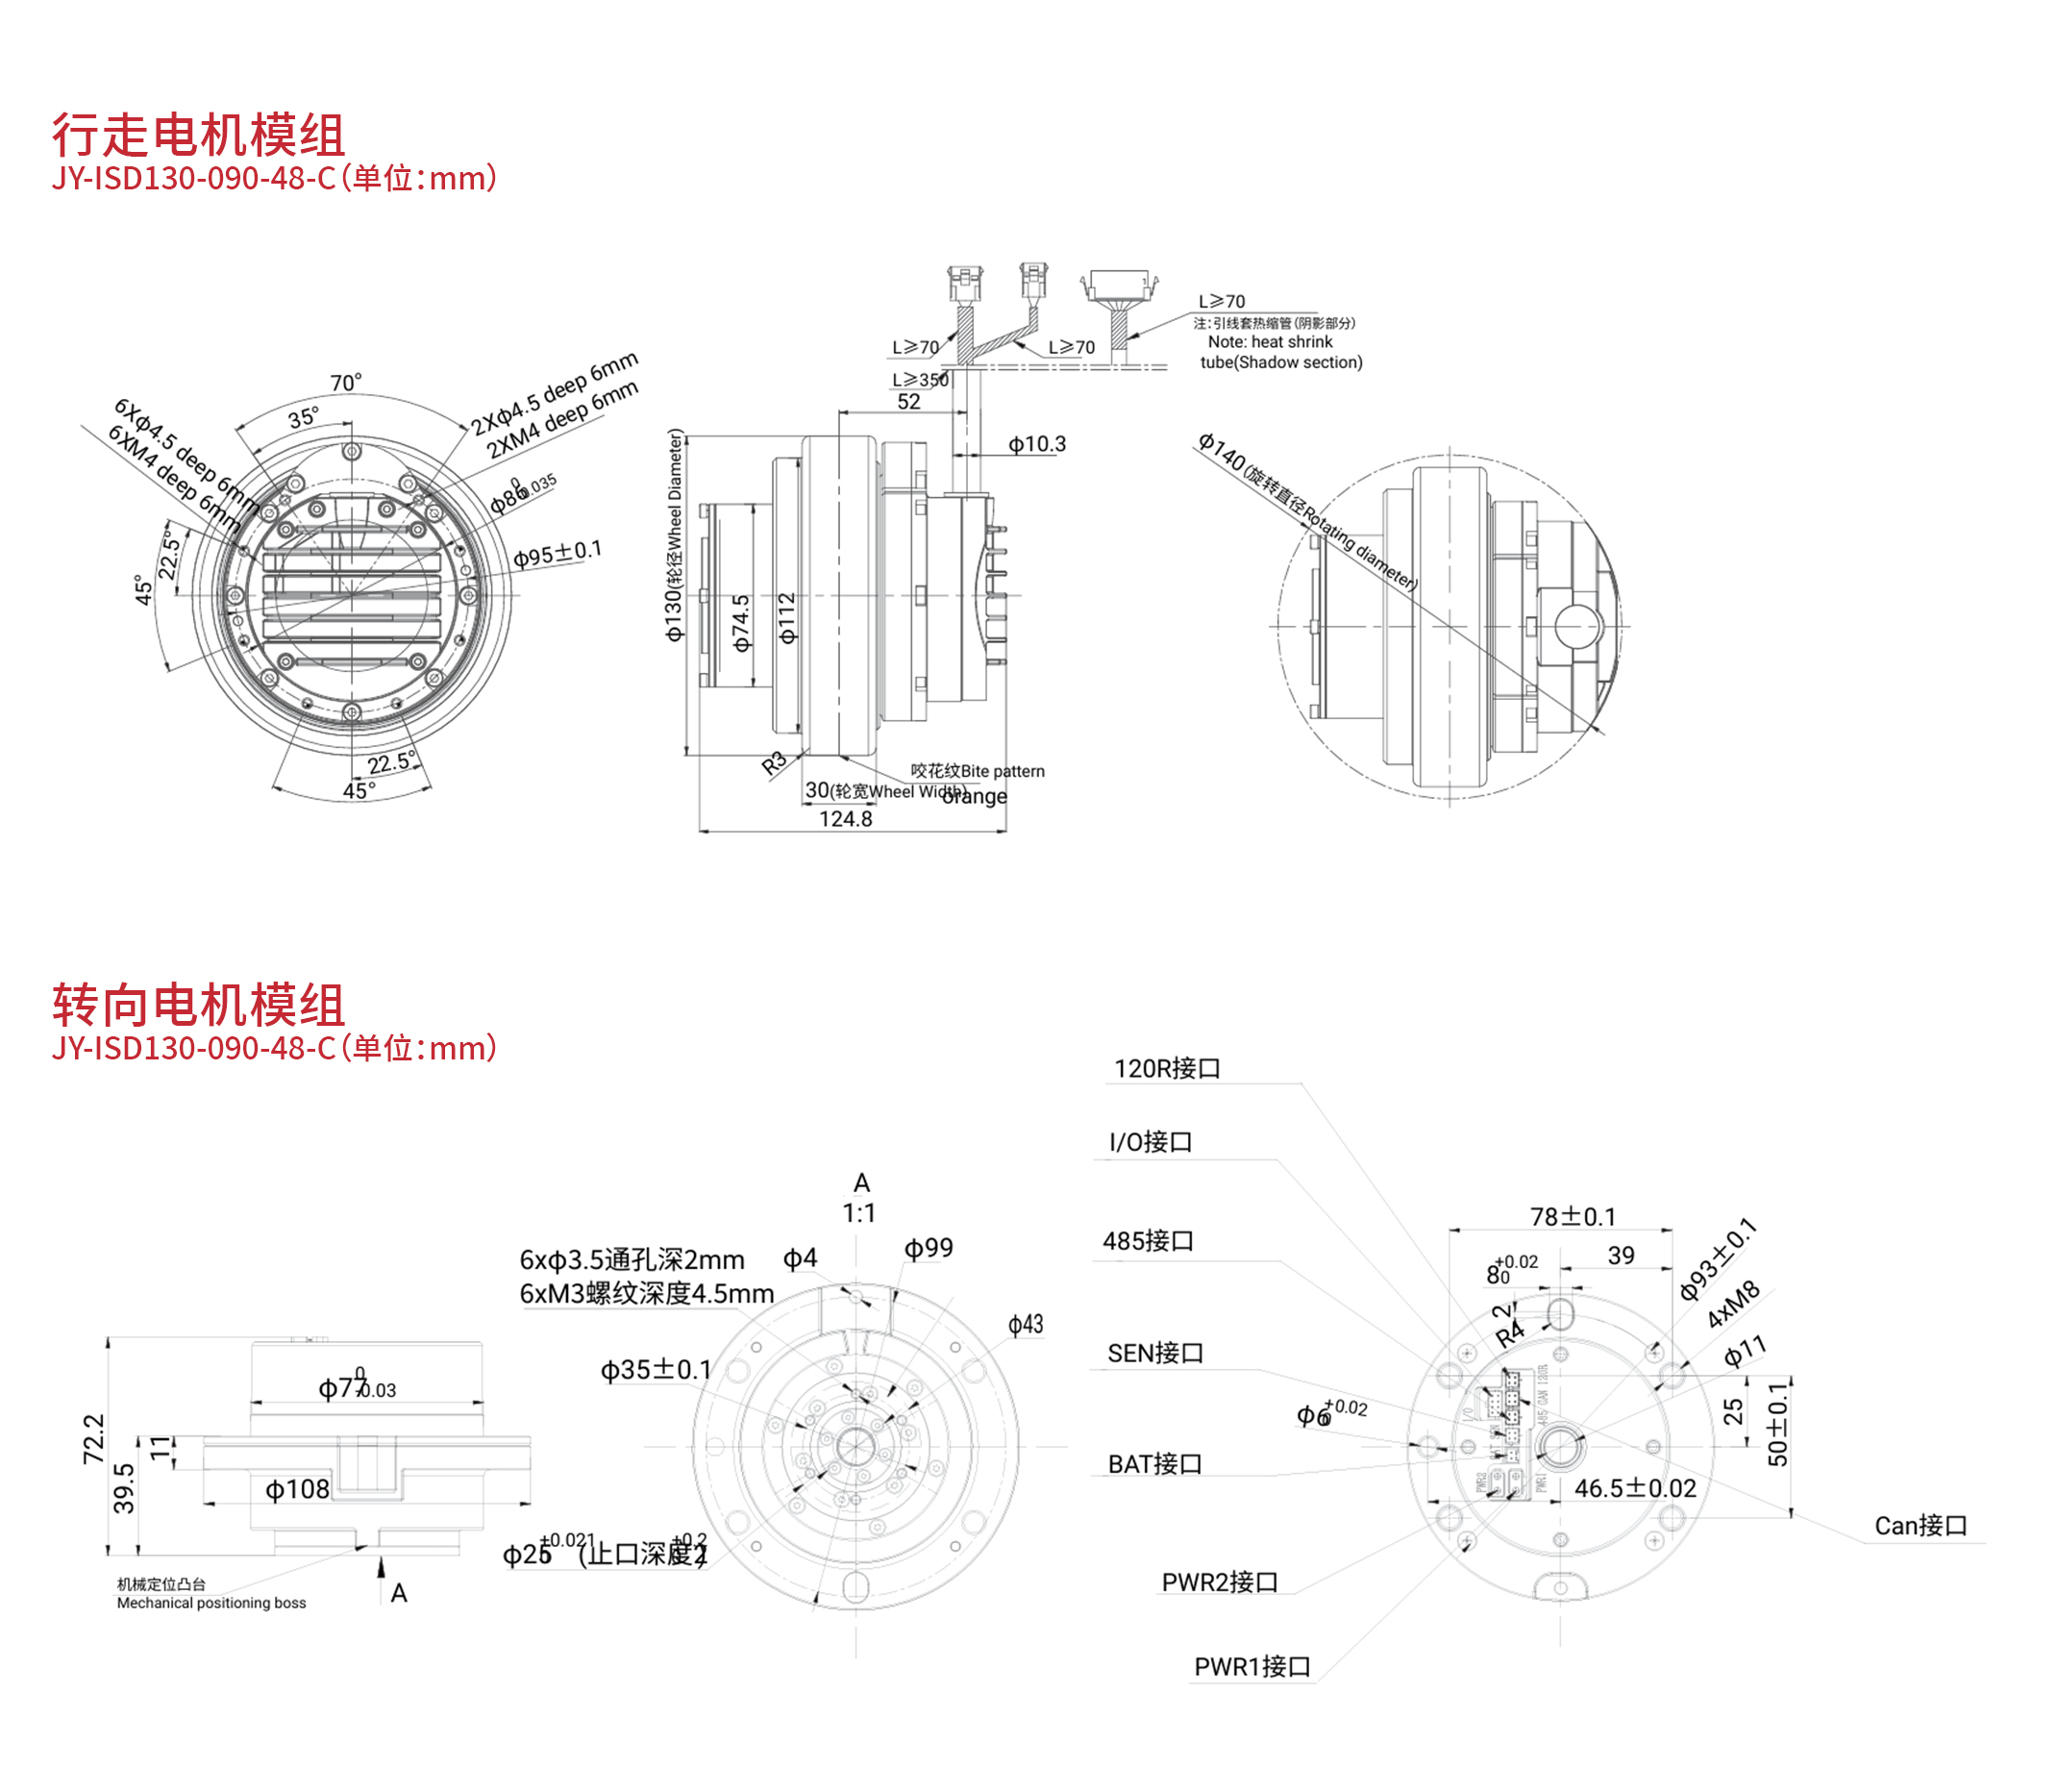
产品图纸
 点击放大
 点击放大
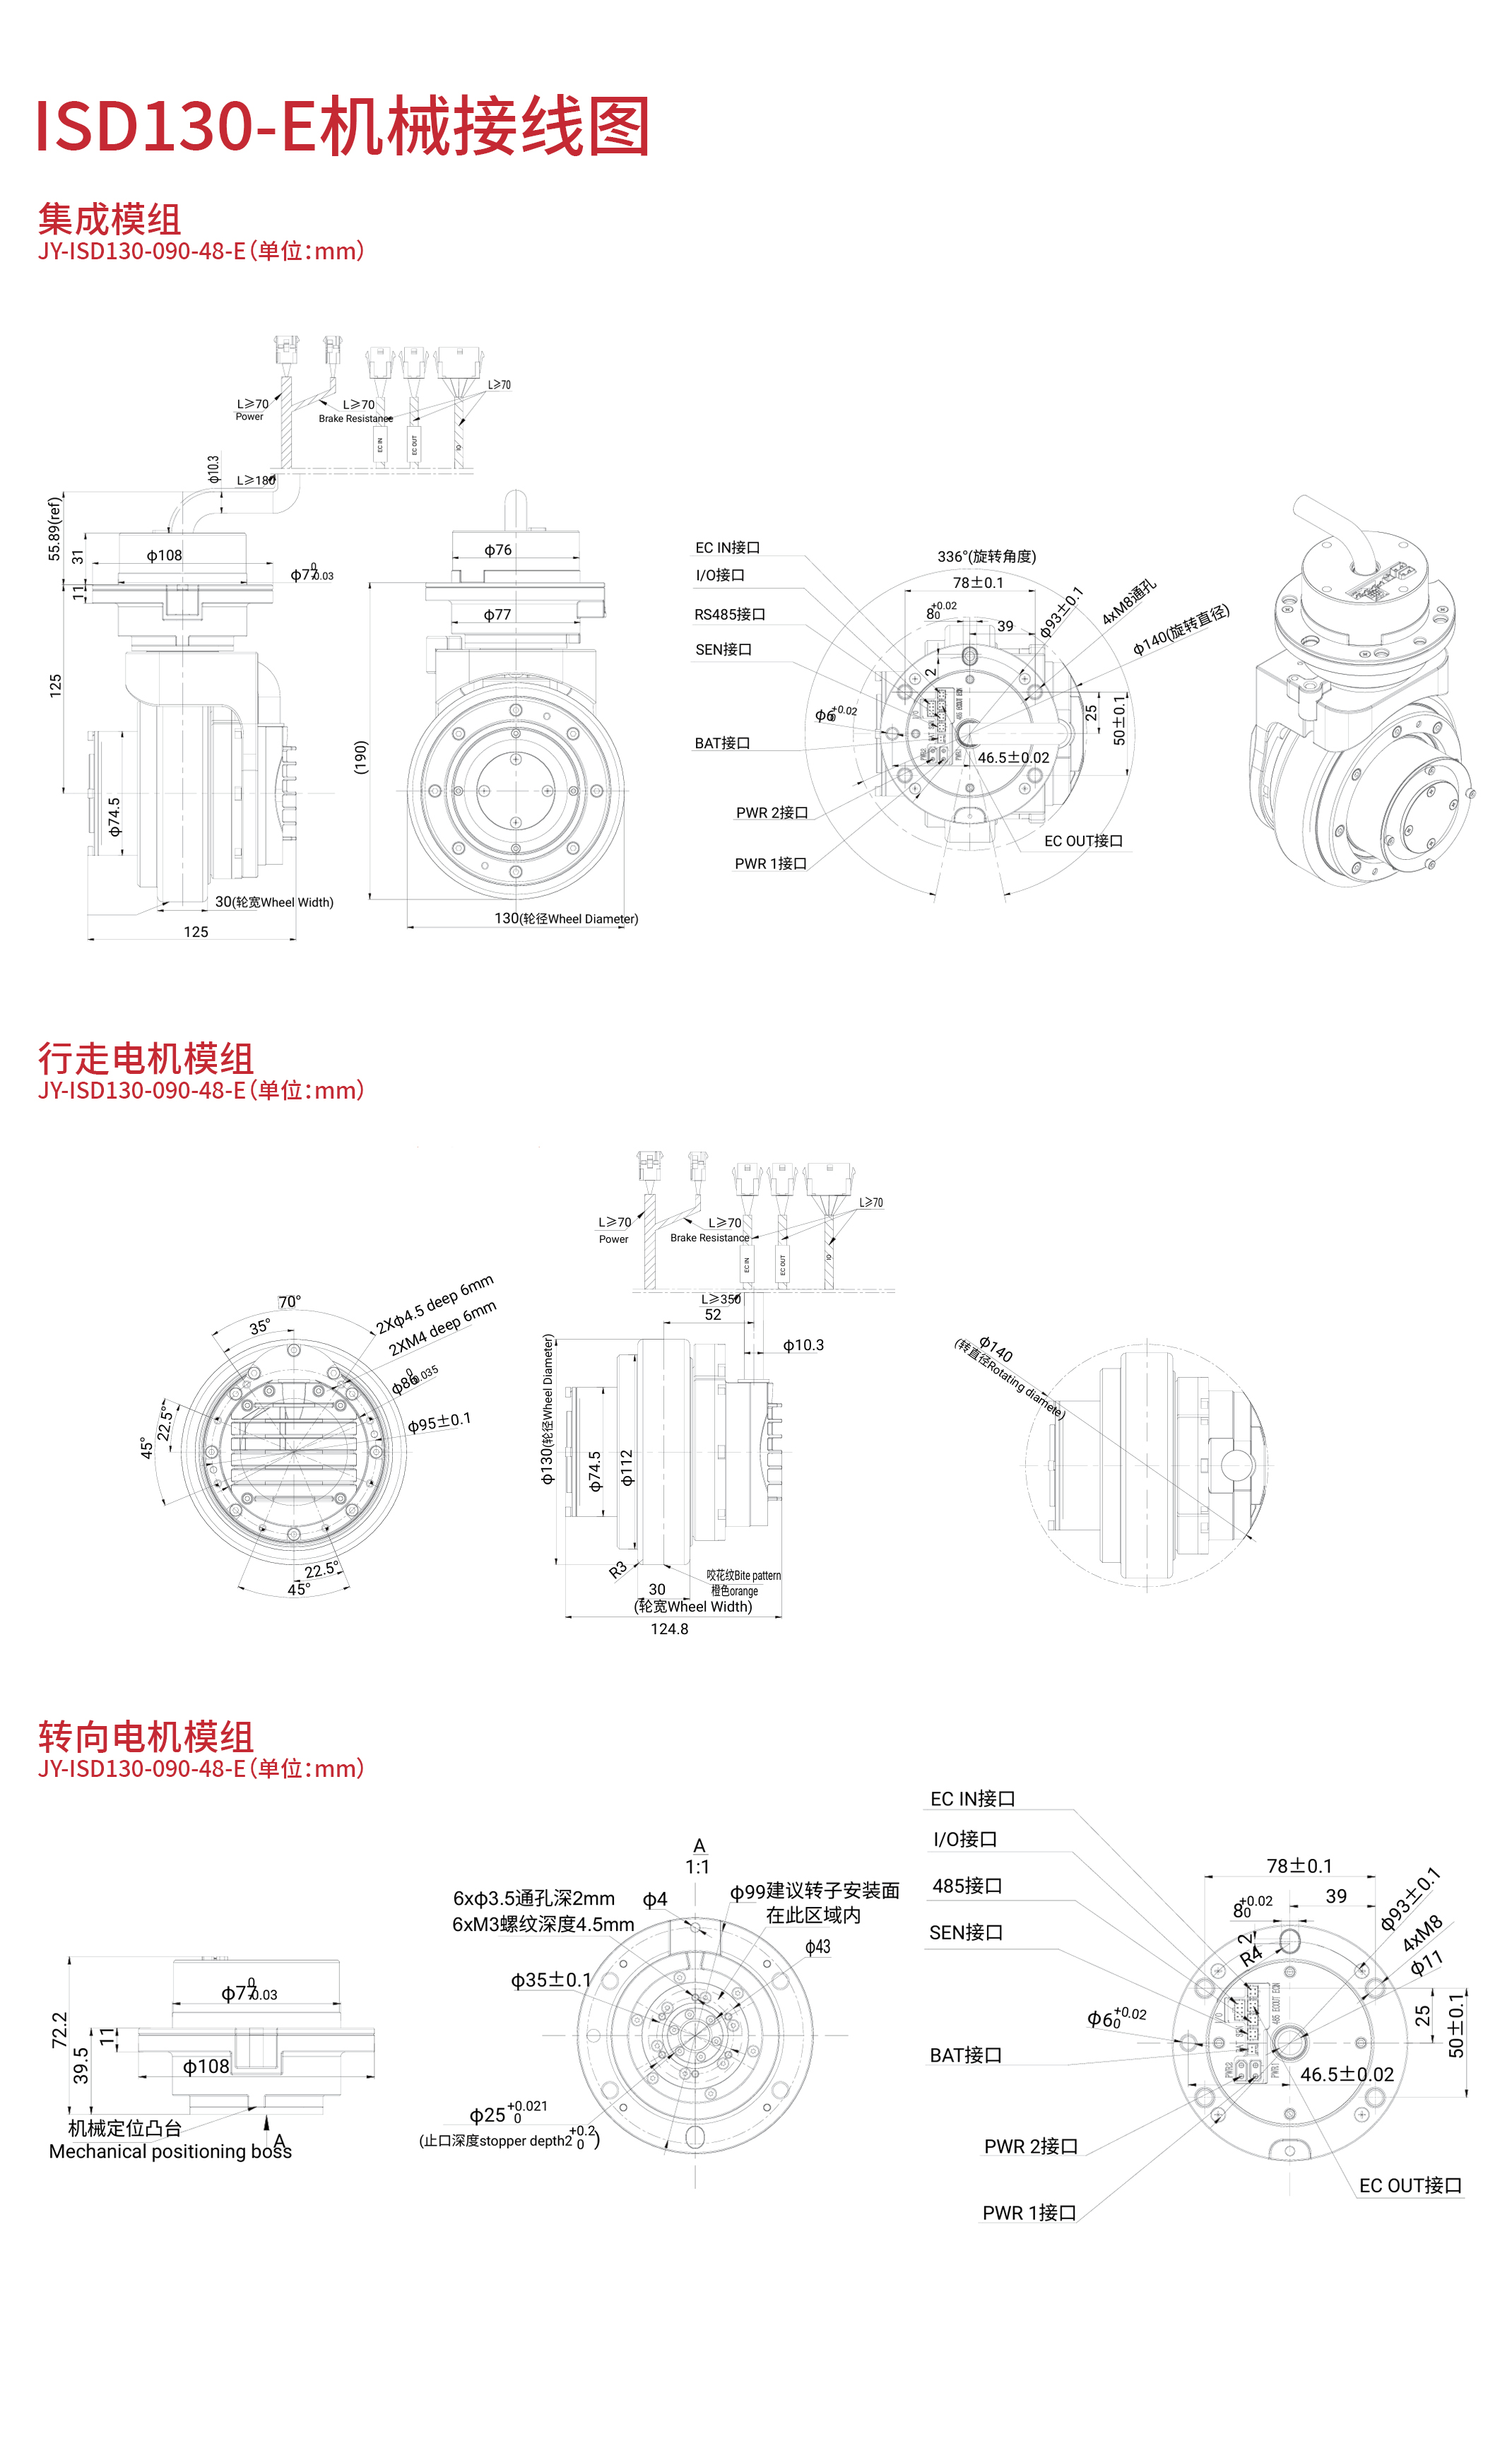 点击放大
产品参数
| 内容 | 产品型号 | JY‑ISD130‑090‑48‑C | JY‑ISD130‑090‑48‑E |
| 电源 | 动力电源(VDC) | 48V | |
| 逻辑电源(VDC) | 24V,0.5A(可选) | ||
| 集成模组 | 整机重量(kg) | 4.7 | |
| 轮胎材质 | 聚氨酯 | ||
| 轮胎硬度等级 | 85A±2 | ||
| 工作制 | S3-10min-60%(周期10 min,60%工作时间) | ||
| 承载重量(kg) | 最大100 | ||
| 能耗制动 | 行走模组内部含制动电路 | ||
| 过压报警电压(V) | 默认68±2 | ||
| 欠压报警电压(V) | 默认18±2 | ||
| 行走电机 | 模组型号 | JY‑WDM130‑090‑48‑C | JY‑WDM130‑090‑48‑E |
| 额定功率(W) | 294 | ||
| 额定电流(A) | 8.5 | ||
| 额定转矩(N·m) | 1 | ||
| 额定转速(rpm) | 2800 | ||
| 最大电流(Arms) | 25 | ||
| 行走减速一体机 | 额定转矩(N·m) | 9 | |
| 额定转速(rpm) | 280 | ||
| 额定功率(W) | 264 | ||
| 轮径(mm) | 130 | ||
| 轮宽(mm) | 30 | ||
| 额定线速度(m/s) | 1.9 | ||
| 最大线速度(m/s) | 2.2 | ||
| 重量(kg) | 3.4 | ||
| 绝缘等级 | F | ||
| 防护等级 | IP54 | ||
| 抱闸保持转矩(N·m) | 无抱闸 | ||
| 转向电机 | 模组型号 | JY‑SDM060‑48‑C | JY‑SDM060‑48‑E |
| 额定功率(W) | 195 | ||
| 额定电流(A) | 6.5 | ||
| 额定转矩(N·m) | 0.75 | ||
| 额定转速(rpm) | 2500 | ||
| 最大电流(Arms) | 14.3 | ||
| 转向减速一体机 | 额定转矩(N·m) | 6 | |
| 额定转速(rpm) | 277 | ||
| 额定功率(W) | 174 | ||
| 最大转矩(N·m) | 13.5 | ||
| 最大转速(rpm) | 330 | ||
| 重量(kg) | 0.88 | ||
| 绝缘等级 | F | ||
| 防护等级 | IP20 | ||
| 编码器类型 | 通讯式电感编码器 | ||
| 通信接口 | Modbus / RS485 | 最大115.2Kbps,支持Modbus RTU | |
| CANopen | 最大1Mbps,支持CANopen | 不支持 | |
| EtherCAT | 不支持 | 100M,支持CoE(CiA402)及CSP/CSV/PP/PV/PT/HM模式 | |
| 使用环境 | 工作温度 | 0℃-40℃ | |
| 存储温度 | -20℃-+60℃ | ||
| 湿度 | 使用和存储均为≤90%RH,无结露 | ||
| 路面要求 | 聚氨酯胎面要求平整路面且无异物 | ||