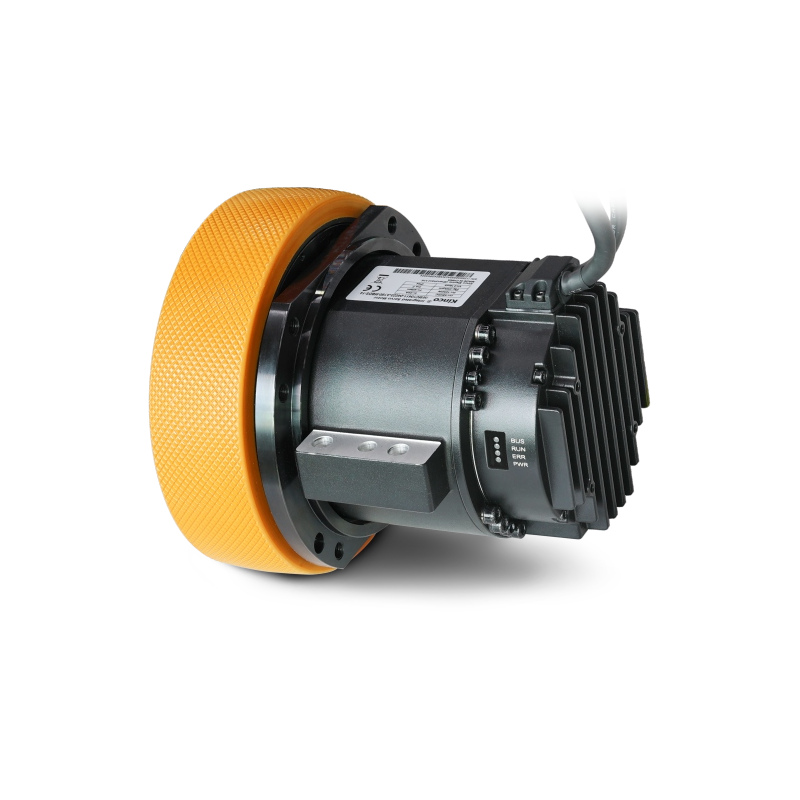
产品概述
JY-ISW STO系列集成式伺服轮模组将驱动器、电机、减速机和轮子四大部件集成于一体,整体结构紧凑,适用于0.6T-2T负载的各类型移动机器人。
系列采用固定线缆设计,提供Φ165 mm和Φ180 mm防静电聚氨酯轮,覆盖22-75 N·m额定转矩、66-200 N·m最大转矩及125-227 rpm额定转速。
驱动器采用动力电源与逻辑电源双电源设计,支持双路STO安全转矩关断、双编码器信号输出、Modbus RTU及标准CANopen通信。
产品特点
四合一高度集成
驱动器、电机、减速机和轮子一体化设计,结构紧凑,减少车体内部空间占用并简化整车装配。
STO功能安全接口
配备两路STO输入,可连接安全控制器、安全开关或安全传感器,实现安全转矩关断功能。
双编码器信号输出
提供两路隔离RS485差分ABZ编码器输出,方便整车控制与状态反馈。
高精度低背隙
采用低背隙减速机构及高精度安装结构,有助于提升移动机器人的定位精度与运行平稳性。
高可靠性与兼容性
外部仅需连接电源与通信线路,抗干扰能力强,并可与步科标准产品体系配套使用。
维护便捷
单一供应商提供完整伺服轮模组,便于选型、维护及售后管理;产品资料标注满足CE、UL及功能安全等要求。
产品图纸
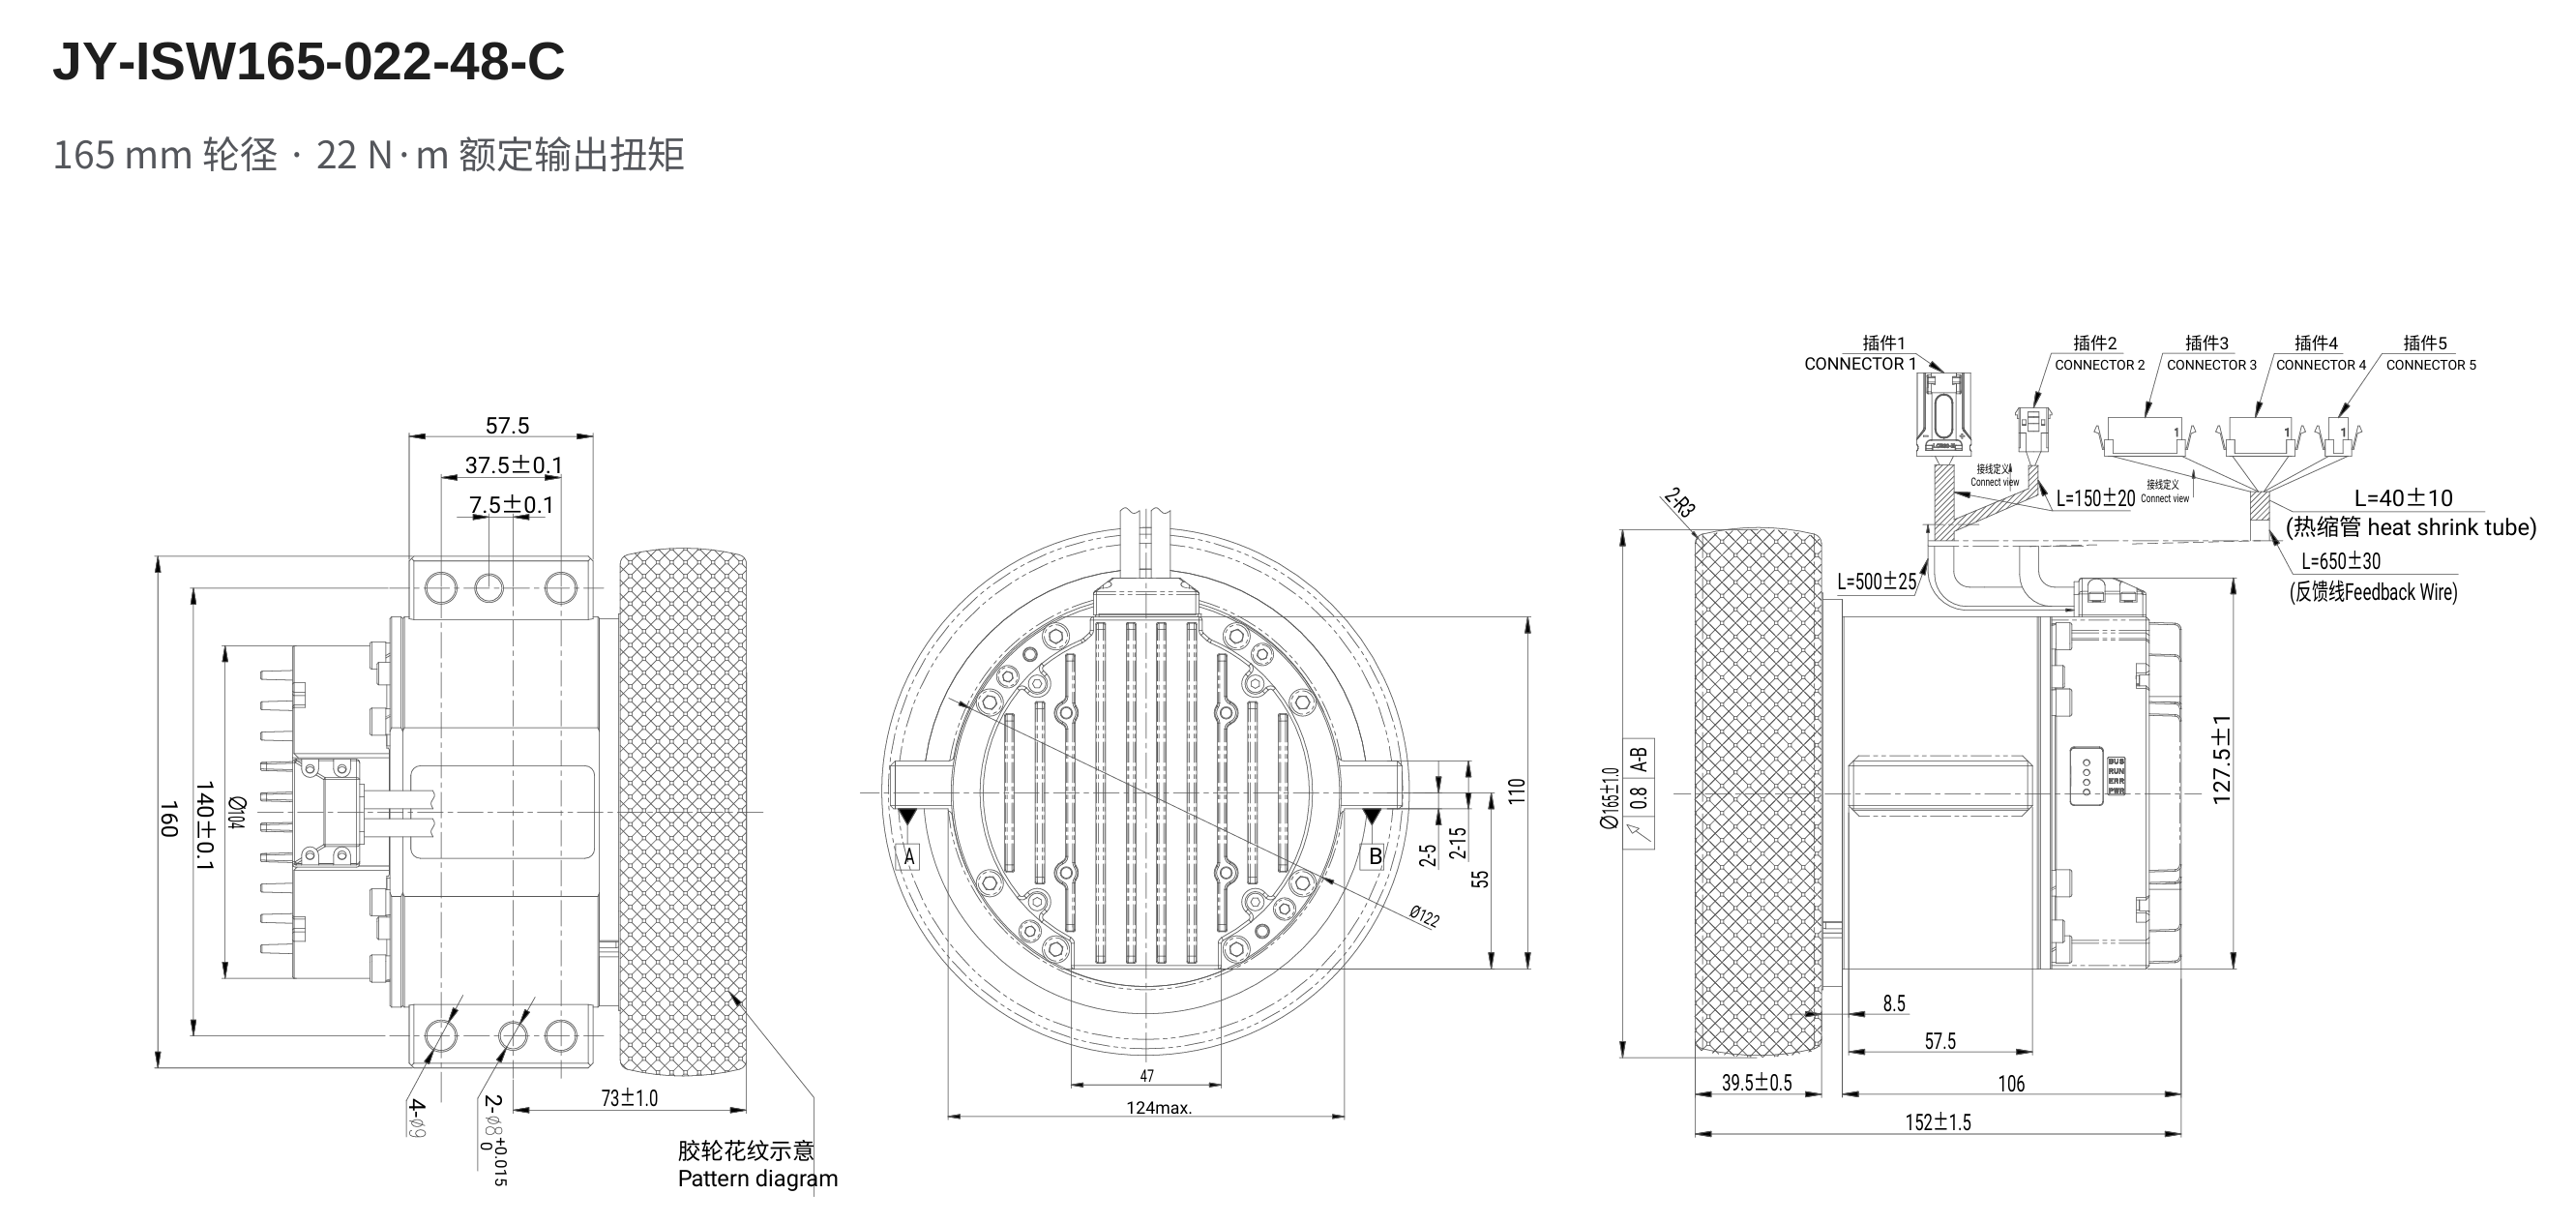 点击放大
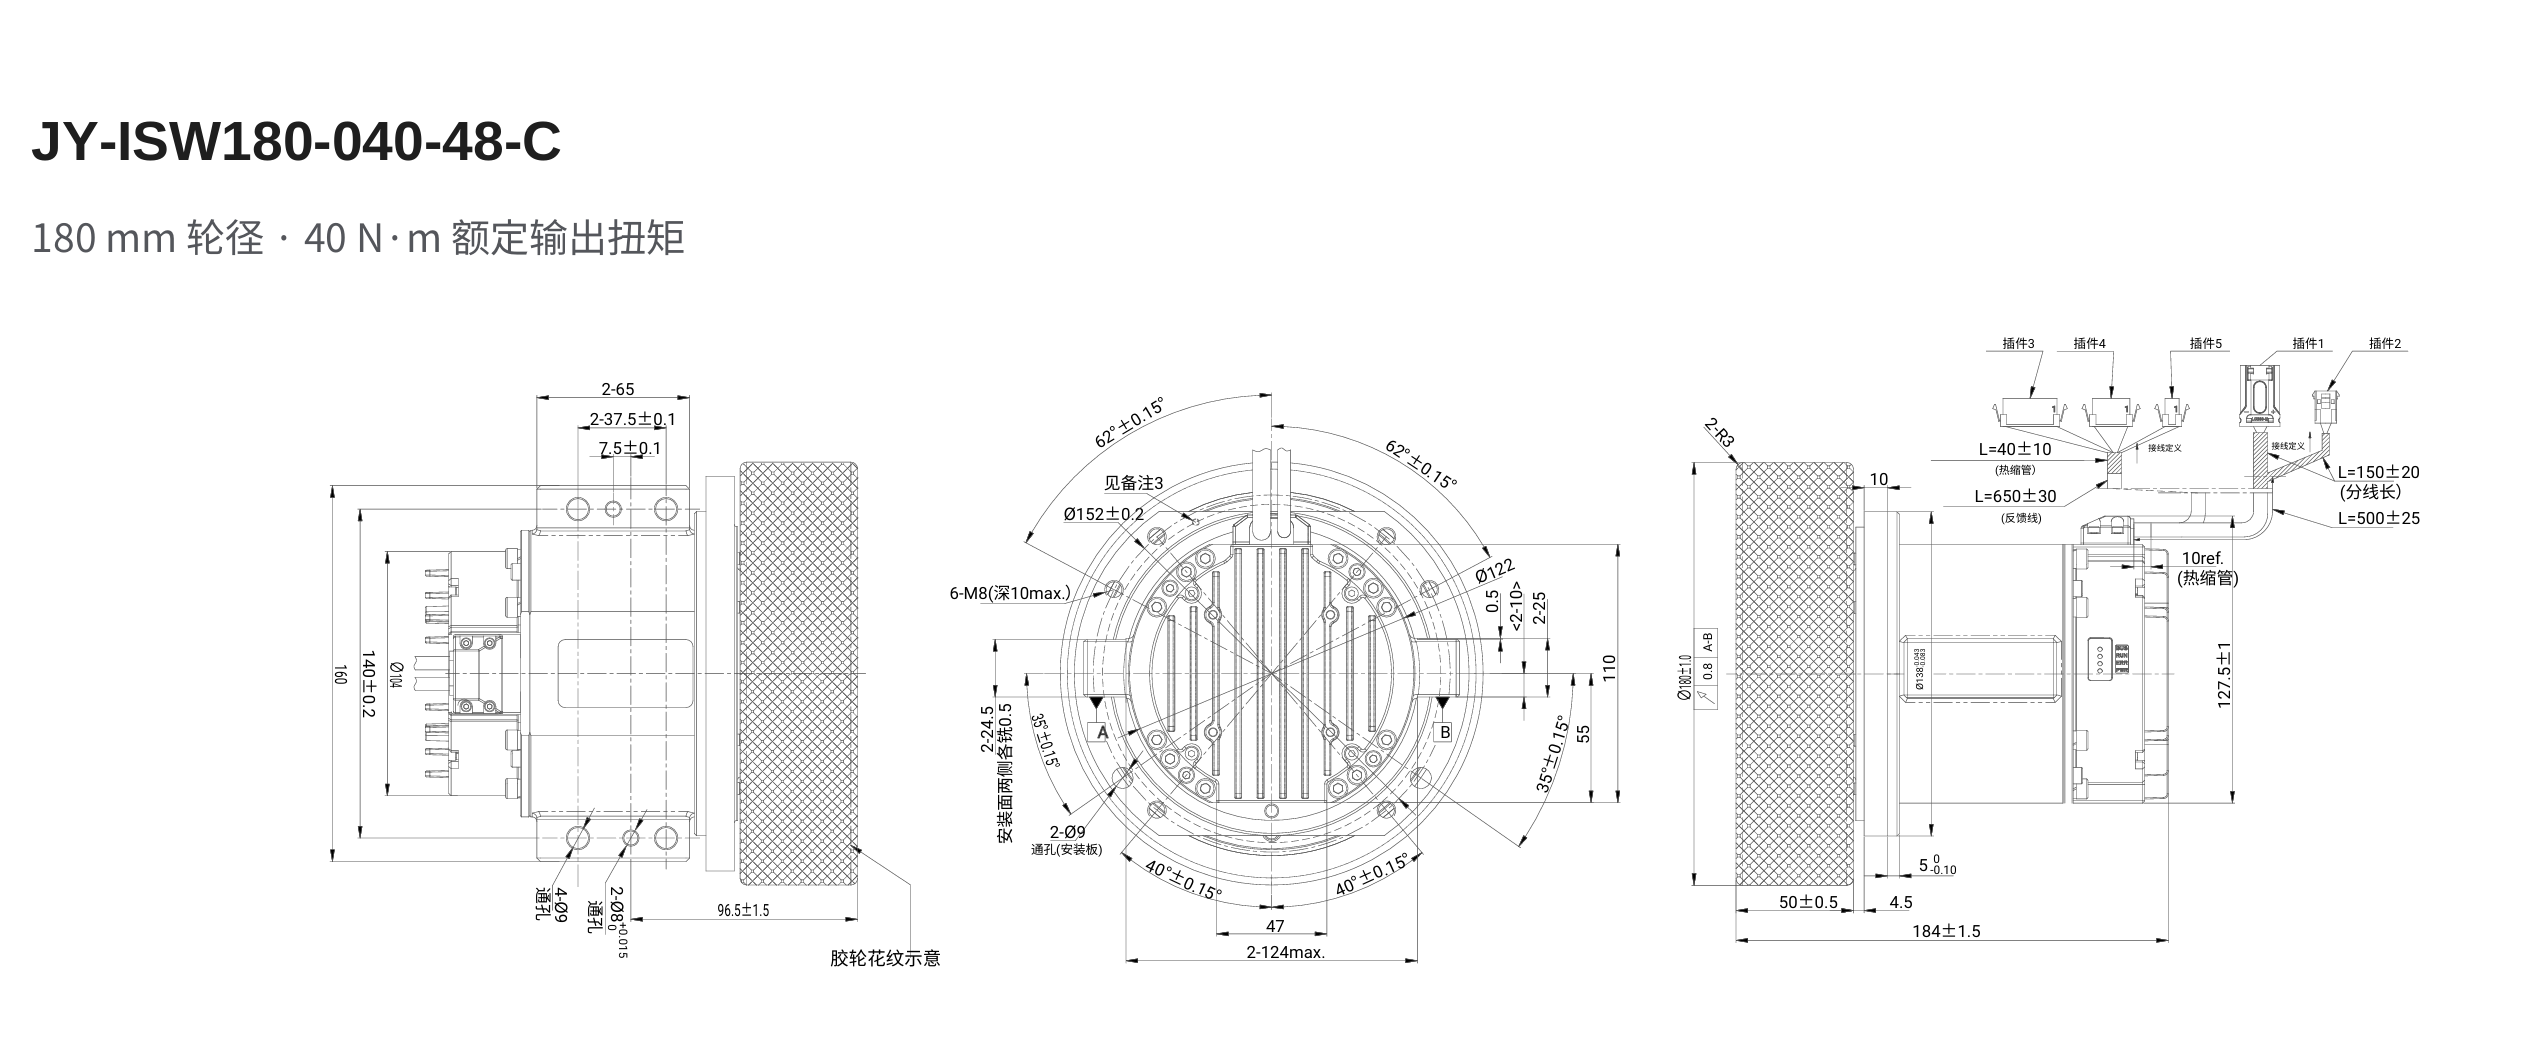 点击放大
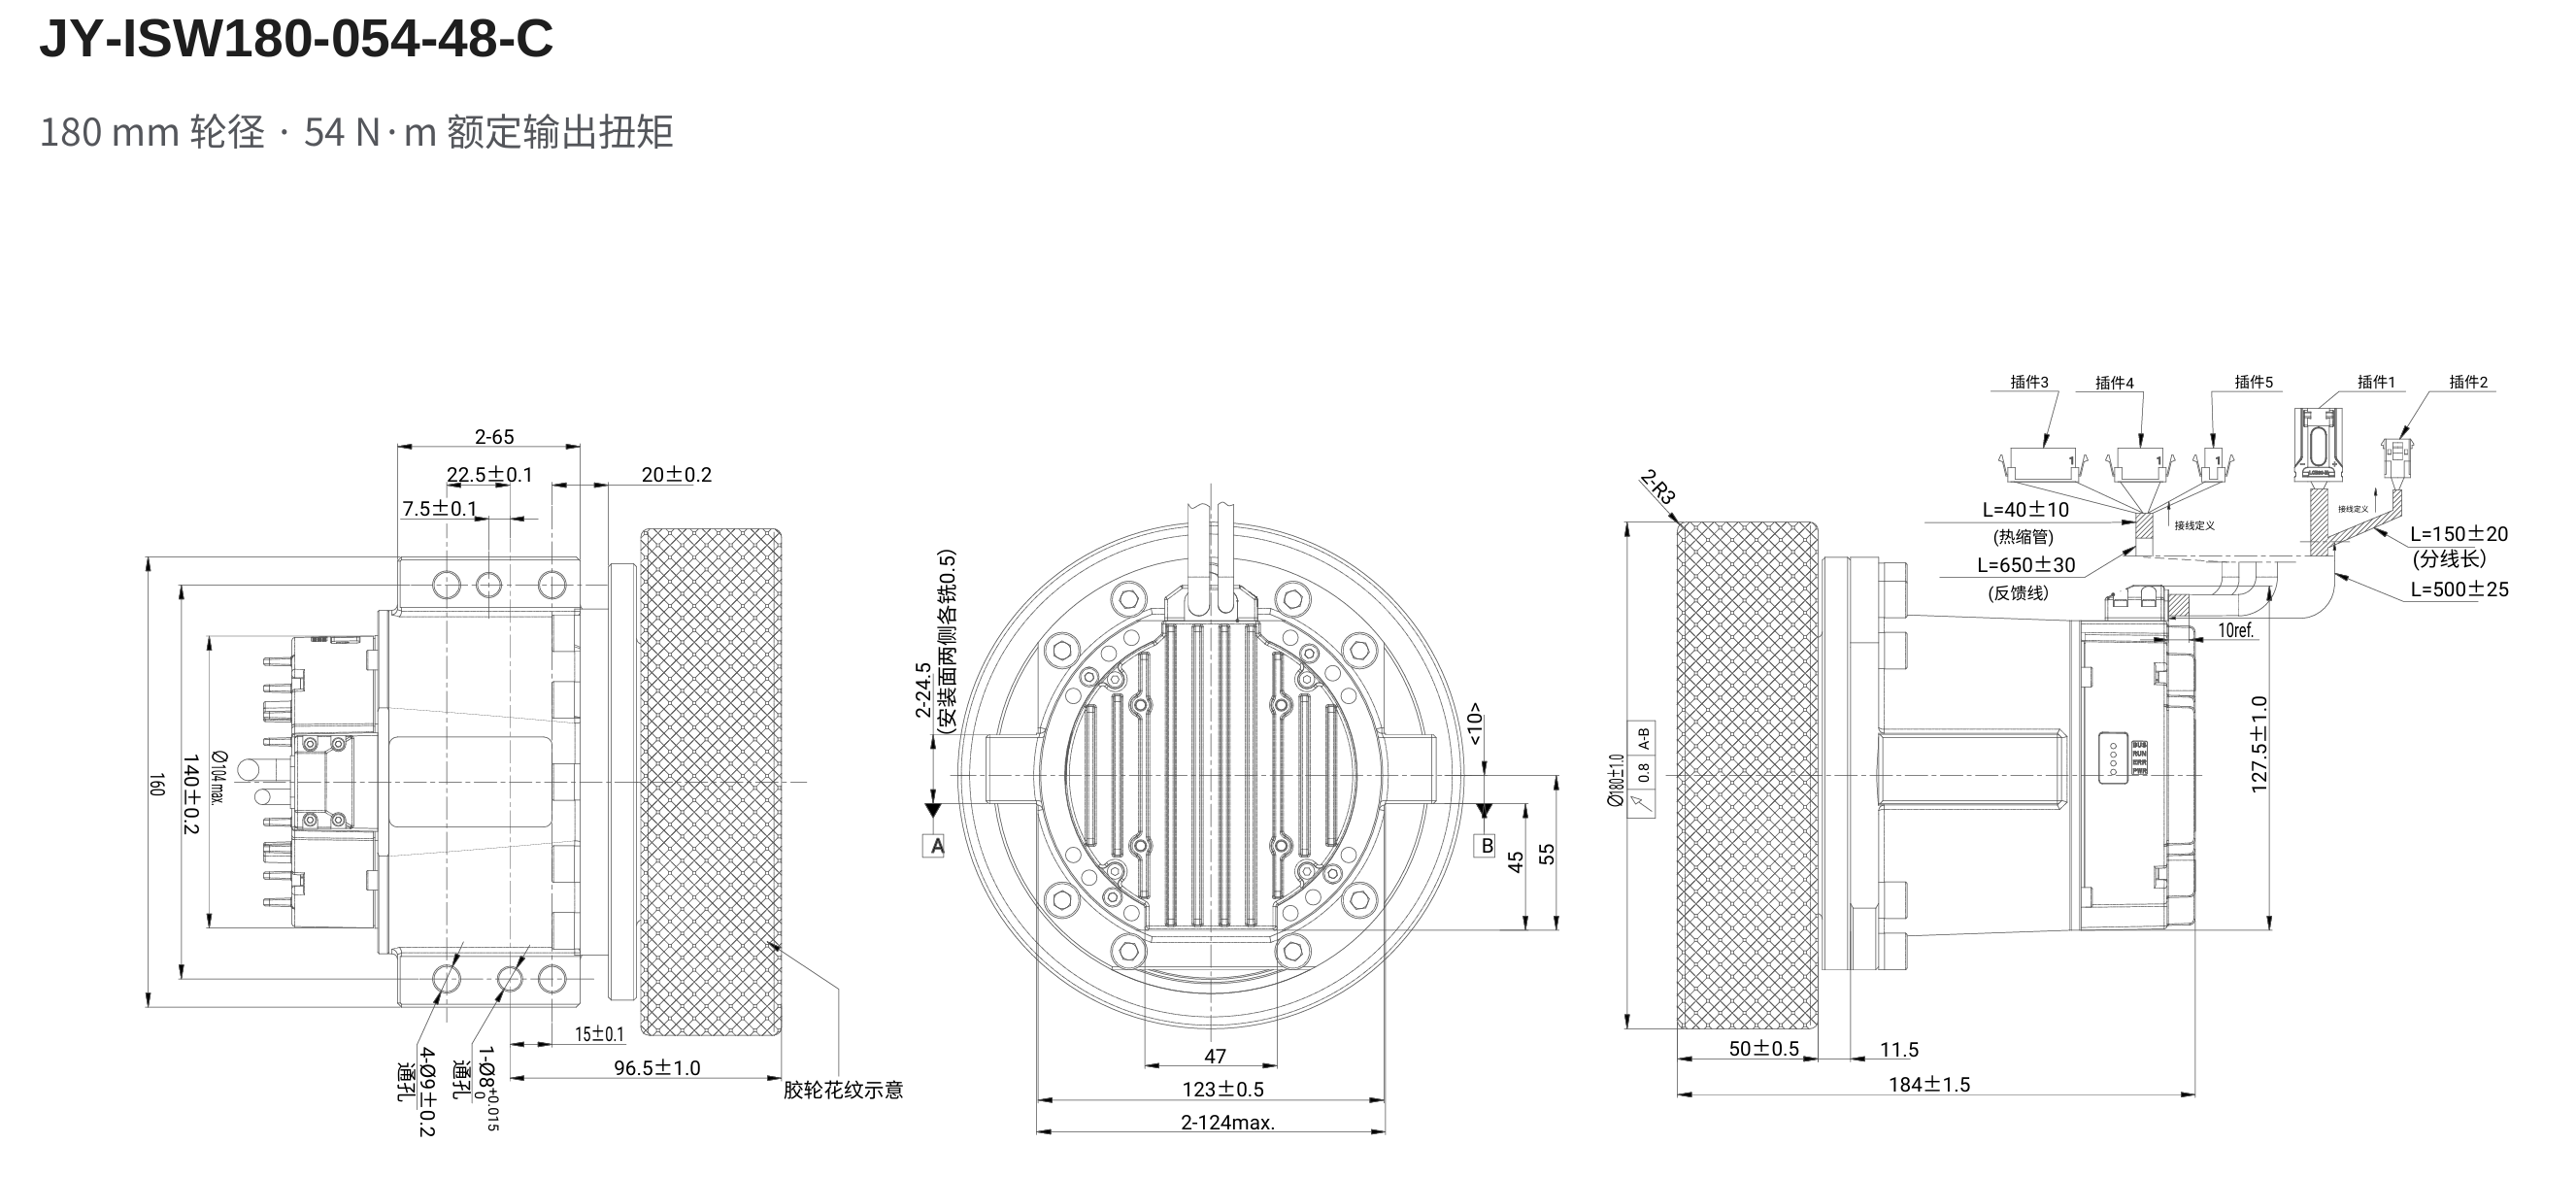 点击放大
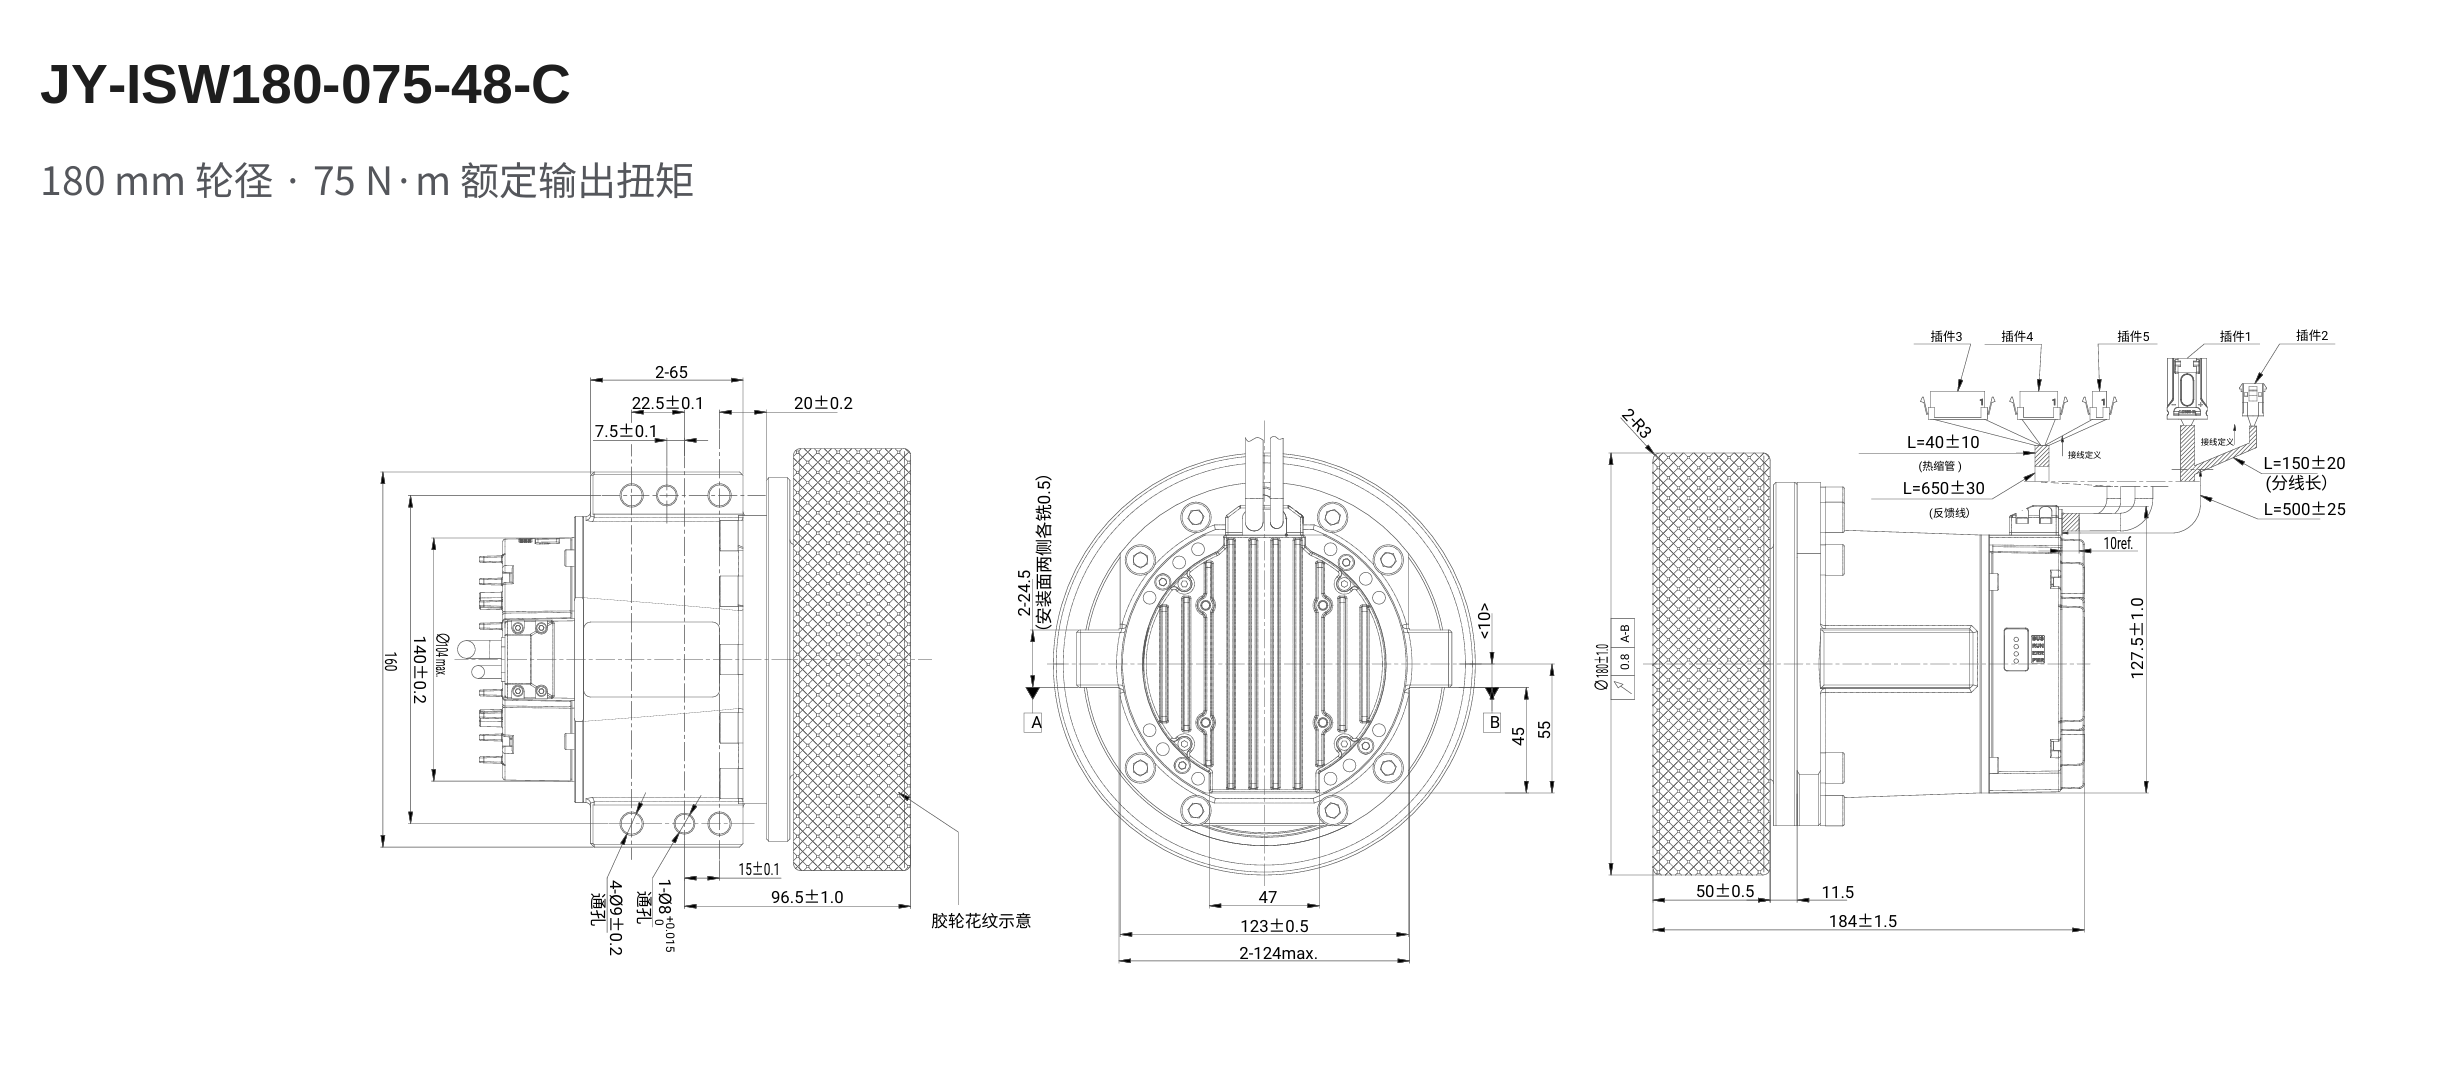 点击放大
产品参数
| 内容 | 产品型号 | JY-ISW165-022-48-C | JY-ISW180-040-48-C | JY-ISW180-054-48-C | JY-ISW180-075-48-C |
| 电源 | 动力电源(VDC) | 额定48V(24V-60V) | |||
| 逻辑电源(VDC) | 24V,1A | ||||
| 电机 | 额定功率Pn(W) | 530 | 1050 | 1050 | 1050 |
| 额定转矩Ts(N·m) | 2.53 | 4 | 4 | 4 | |
| 额定转速Nn(rpm) | 2000 | 2500 | 2500 | 2500 | |
| 额定电流In(Arms) | 12.5 | 25 | 25 | 25 | |
| 最大电流Im(Arms) | 40 | 69 | 69 | 69 | |
| 制动 | 抱闸保持转矩(N·m) | 4 | 4 | 4 | 4 |
| 整机 | 速比 | 9 | 11 | 15 | 20 |
| 额定转矩Ts(N·m) | 22 | 40 | 54 | 75 | |
| 额定转速Nn(rpm) | 222 | 227 | 167 | 125 | |
| 最大转矩Tm(N·m) | 66 | 99 | 150 | 200 | |
| 最大转速(rpm) | 290 | 263 | 193 | 145 | |
| 最大径向力(N) | 3000 | 7000 | 7000 | 7000 | |
| 最大轴向力(N) | 1000 | 1500 | 1500 | 1500 | |
| 轮子 | 轮径(mm) | 165 | 180 | 180 | 180 |
| 轮宽(mm) | 39.5 | 50 | 50 | 50 | |
| 胶轮材质 | 聚氨酯(防静电) | ||||
| 轮子硬度 | 85A±2 | 93A±2 | 93A±2 | 93A±2 | |
| 运行与制动 | 能耗制动 | 外接制动电阻 | |||
| 能耗制动电压吸收点 | DC63V±2V,可设置 | ||||
| 过压报警电压 | DC68V±2V | ||||
| 欠压报警电压 | DC18V±2V | ||||
| 冷却方式 | 自然冷却 | ||||
| 工作制 | S3,60%工作制,10分钟 | S3,40%工作制,10分钟 | S3,40%工作制,10分钟 | S3,40%工作制,10分钟 | |
| 出线样式 | 固定线缆 | ||||
| 功能与接口 | 输入规格 | 2路DI,共COMI;高电平12.5-30VDC,低电平0-5VDC;最大频率1kHz;最小开通电压<11V,最大关断电压>5V,最大输入电压30V | |||
| 输入功能 | 可自由定义,包括驱动器使能、错误复位、工作模式控制、速度环比例控制、正/负限位、原点信号、指令反向、内部速度段控制、内部位置段控制、紧急停止、开始找原点、指令激活、电子齿轮比切换及增益切换等 | ||||
| 输出规格 | 1路数字输出,开集电极输出;最大带载电流100mA,最大控制电压30V | ||||
| 输出功能 | 可自由定义,包括驱动器就绪、驱动器错误、电机位置到、电机零速、抱闸刹车、电机速度到、索引Z信号、最大限制速度、锁轴、限位中及原点找到等 | ||||
| 编码器输出 | 隔离输出两路RS485差分编码器ABZ信号(其中一路为驱动使用编码器),2500线;编码器1可通过软件设置 | ||||
| 抱闸 | 驱动器内部控制;LOCK+和LOCK-**驱动器未使能状态下进行强制解抱闸 | ||||
| STO | 两路STO信号,可连接安全控制器、安全开关或安全传感器;输入电压24VDC±15%,典型输入电流2.3mA,符合IEC61131-2 Type 1逻辑电平,输入阻抗10kΩ | ||||
| 保护功能 | 驱动过热、电机过热、过流、短路、I²T、过压、欠压 | ||||
| RS485 / Modbus | 最大115.2Kbps,支持Modbus RTU | ||||
| CAN BUS | 最大1Mbps,支持CANopen | ||||
| 编码器类型 | 磁电编码器 | ||||
| 防护等级 | IP54 | ||||
| 使用环境 | 工作温度 | 0℃-40℃ | |||
| 存储温度 | 短期存储(1个月内):-20℃-+65℃;长期存储(超过1个月):-10℃-+55℃ | ||||
| 湿度(不结露) | 90%RH以下 | ||||
| 大气压力 | 67kPa-106kPa | ||||
| 工作海拔 | 额定工作海拔1000 m以下;超过1000 m后每升高100 m需降额1.5%使用;最高工作海拔3000 m | ||||