产品概述
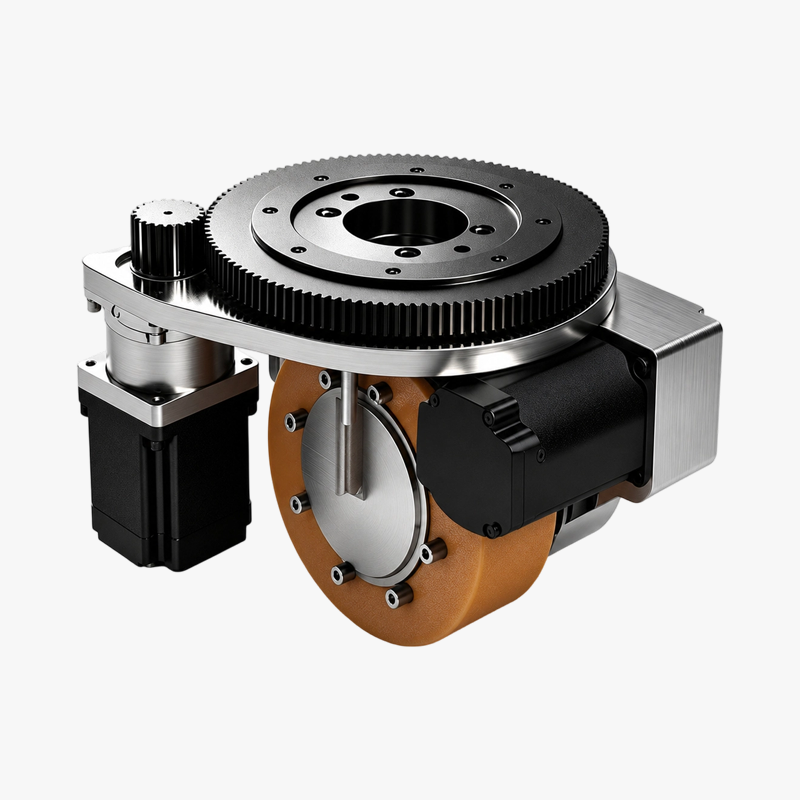
JY ROBOT卧式单支撑舵轮将行走驱动、主动转向、减速传动、驱动轮及角度反馈集成于一体。驱动轮采用单侧支撑结构,整体布局紧凑,便于集成到AGV与AMR底盘。
该系列覆盖Ø150–Ø280 mm驱动轮直径、600–3,000 kg承载能力和508–2,910 N额定牵引力,并提供不同电机功率、减速比和运行速度配置。
可根据整车载荷、运行速度、安装空间、地面条件及控制系统要求,对电机、减速比、编码器、制动器、轮面材料及相关接口进行配置匹配。
产品特点
单侧支撑结构
驱动轮采用单侧支撑,整体结构紧凑,便于底盘空间布置。
驱动与转向集成
集成行走驱动、主动转向、减速传动及角度反馈功能。
多型号系列覆盖
提供不同轮径、承载能力、牵引力和运行速度配置。
支持应用适配
可根据项目要求匹配电机、减速比、编码器、制动器及轮面配置。
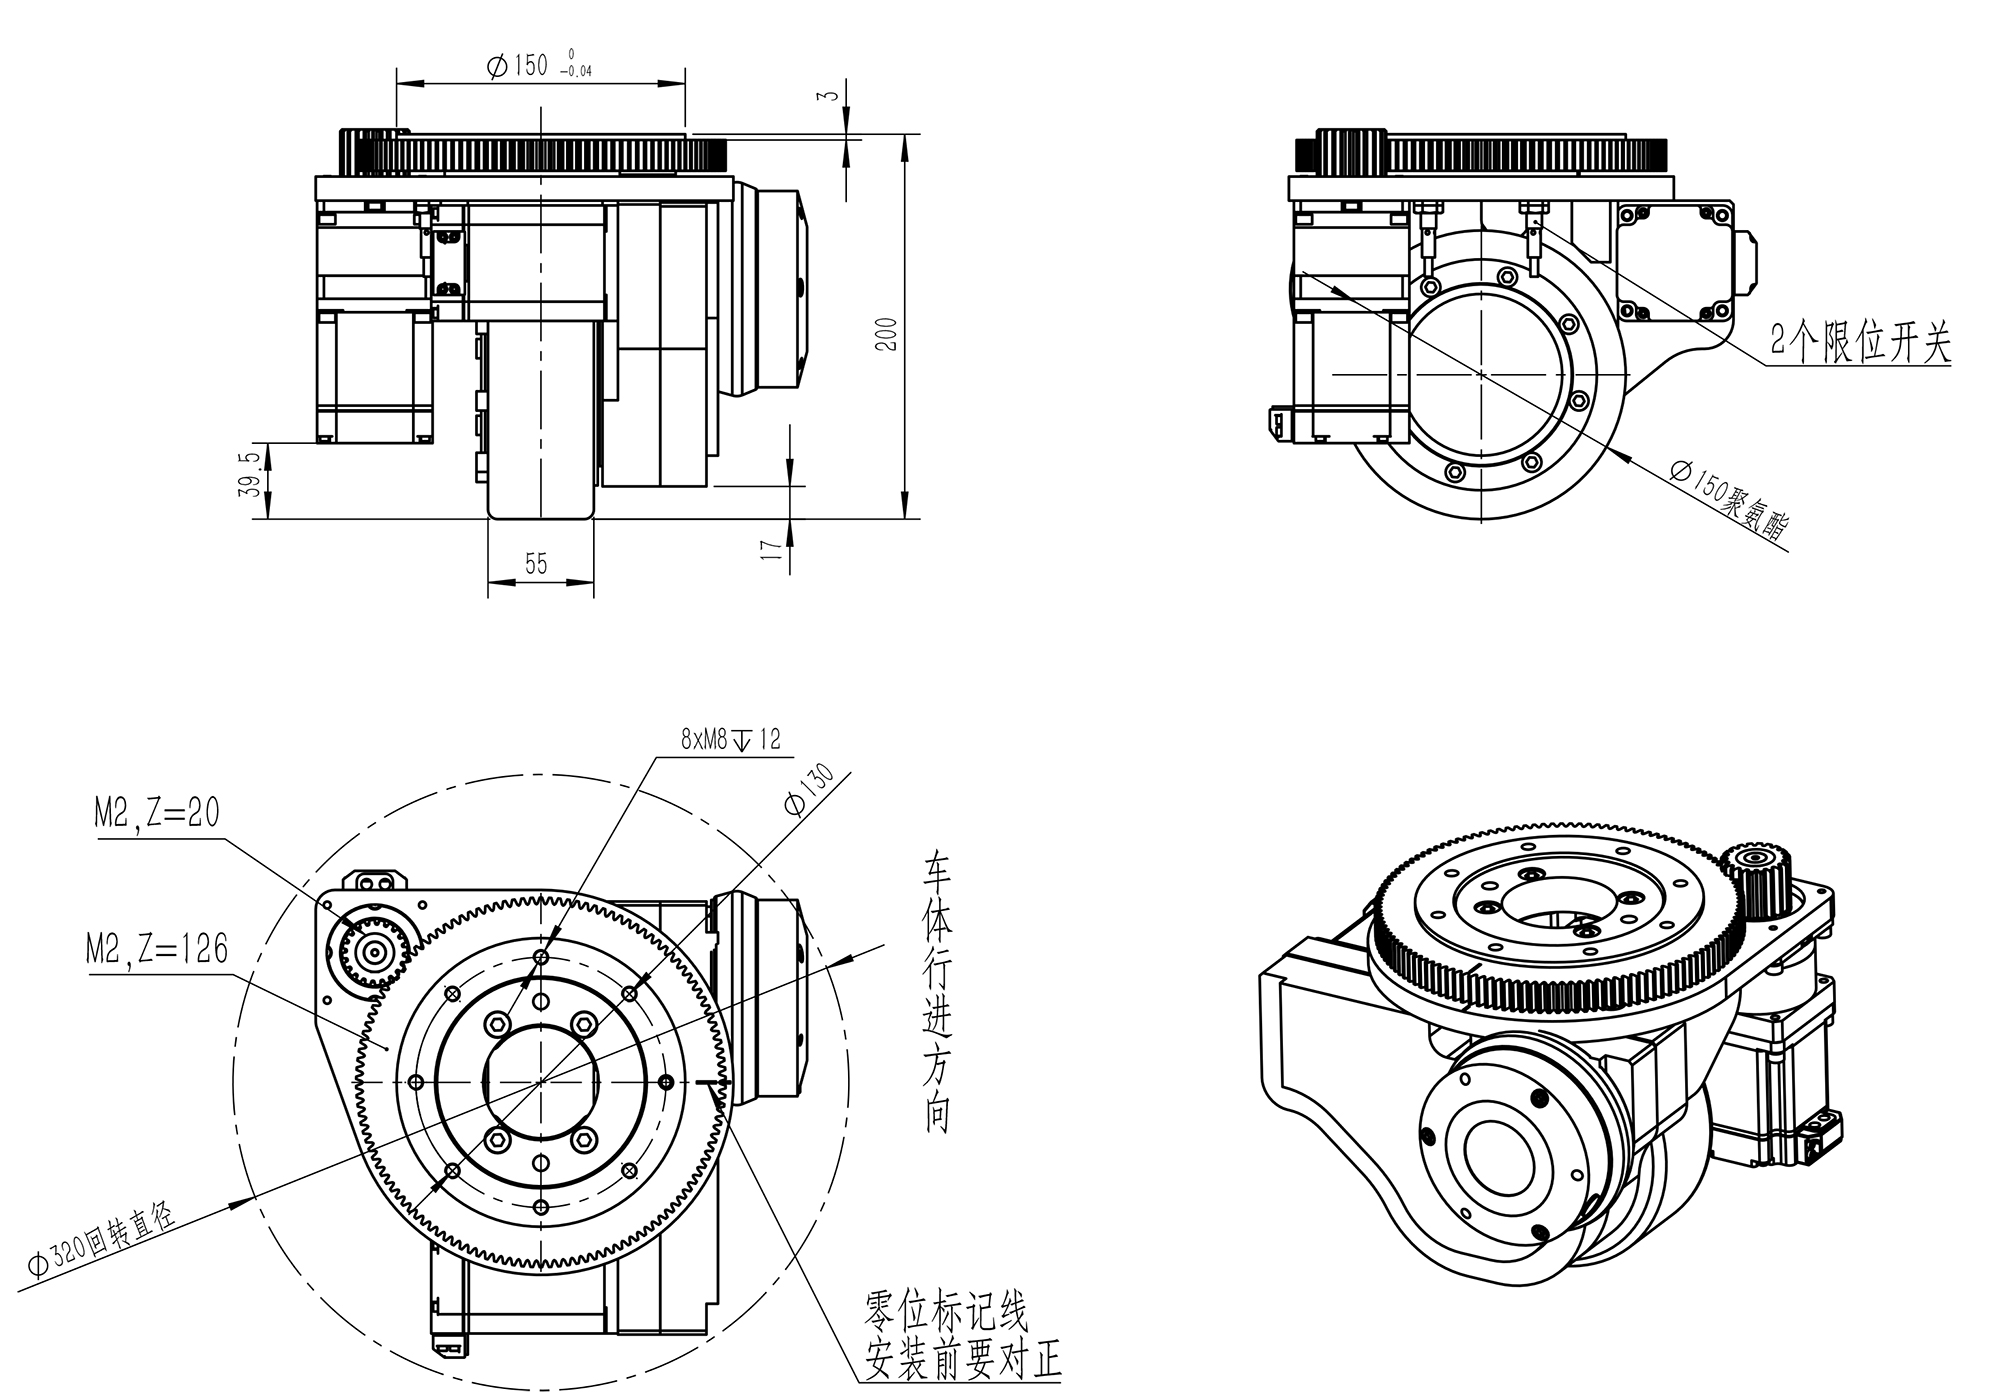
产品图纸
 点击放大
产品参数
| 内容 | 产品型号 | HW150 | HW180 | HW220 | HW280 |
| 行走电机 | 电机类型 | 伺服电机 | 伺服电机 | 伺服电机 | 伺服电机 |
| 电机功率(kW) | 0.4 | 1.0 | 2.5 | 3.0 | |
| 额定电压(VDC) | 48 | 48 | 48 | 48 | |
| 额定电流(A) | 10.1 | 20.8 | 65 | 62.5 | |
| 额定扭矩(N·m) | 1.27 | 3.2 | 8 | 9.6 | |
| 额定转速(rpm) | 3000 | 3000 | 3000 | 3000 | |
| 编码器类型 | 增量式 | 增量式 | 增量式 | 增量式 | |
| 减速器 | 减速器类型 | 行星二级 | 行星二级 | 行星二级 | 行星二级 |
| 速比 | 32:1 | 32:1 | 40:1 | 40:1 | |
| 制动器 | 制动力矩(N·m) | 6 | 6 | 16 | 16 |
| 额定电压(VDC) | 24 | 24 | 24 | 24 | |
| 驱动轮 | 材质 | 聚氨酯/橡胶 | 聚氨酯/橡胶 | 聚氨酯/橡胶 | 聚氨酯/橡胶 |
| 尺寸 | Ø150 × 55 mm | Ø180 × 60 mm | Ø220 × 80 mm | Ø280 × 80 mm | |
| 转向系统 | 电机类型 | 伺服电机 | 伺服电机 | 伺服电机 | 伺服电机 |
| 电机功率(kW) | 0.2 | 0.2 | 0.4 | 0.75 | |
| 额定电压(VDC) | 48 | 48 | 48 | 48 | |
| 额定电流(A) | 4.17 | 4.17 | 11 | 15.6 | |
| 额定扭矩(N·m) | 0.64 | 0.64 | 1.27 | 2.39 | |
| 额定转速(rpm) | 3000 | 3000 | 3000 | 3000 | |
| 编码器类型 | 绝对值 | 绝对值 | 绝对值 | 绝对值 | |
| 其他 | 转向限位角度 | ±110° | ±110° | ±110° | ±110° |
| 限位传感器类型 | PNP常闭 | PNP常闭 | PNP常闭 | PNP常闭 | |
| 行驶速度(m/min) | 0~45 | 0~54 | 0~52 | 0~38 | |
| 额定牵引力(N) | 508 | 1138 | 2910 | 2743 | |
| 承载能力(kg) | 600 | 1000 | 2000 | 3000 | |
| 净重(kg) | 25 | 40 | 65 | 75 |