 Start · Lenkantrieb · Hubmodul · Servorad · Radnabenmotor · Planetengetriebe · English · 中文
AGV Differentialantrieb für 1–8 Tonnen
Doppelrad-Differentialantrieb für AGV- und AMR-Plattformen: zwei unabhängig geregelte Antriebsräder ermöglichen Geradeausfahrt, Kurvenfahrt und Drehen auf der Stelle – ohne separate Lenkmechanik. Fünf Baugrößen von 1.000 bis 8.000 kg Traglast, 48 VDC.
Aufbau und Funktion
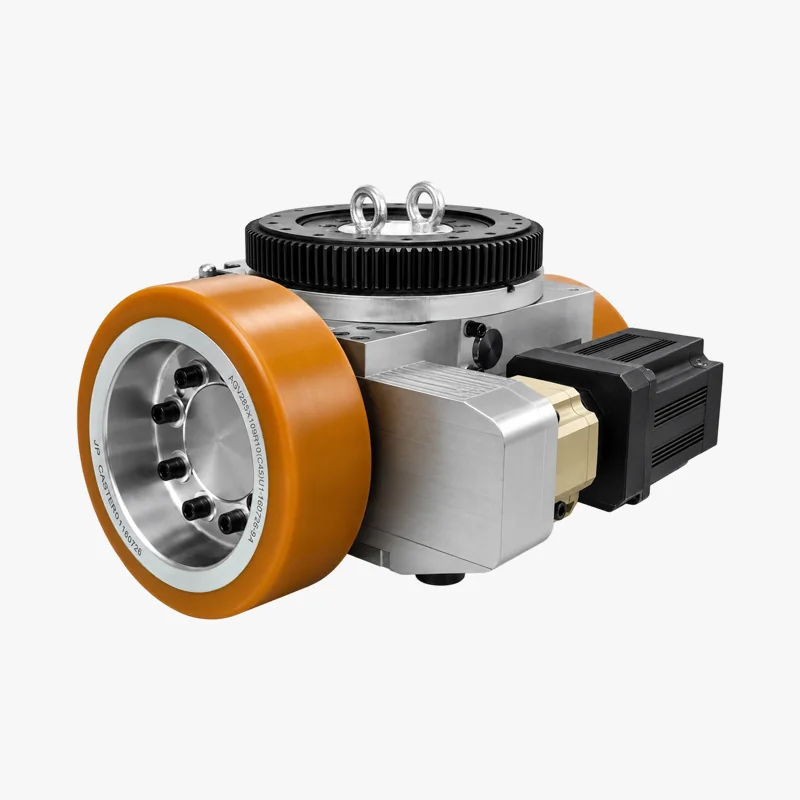
Das Differentialantriebsmodul von JY Robot fasst zwei Antriebsräder, zwei Servomotoren, die Untersetzungsgetriebe und eine modulare Anbindungsstruktur in einer Einheit zusammen. Fahren, Lenken und Drehen entstehen allein aus der Drehzahldifferenz der beiden Räder. Dadurch entfällt die Lenkachse, die Bauhöhe bleibt gering und das Fahrzeug kann mit Wenderadius null drehen.
Die Baureihe ist für Unterfahr-AMR, Transportroboter in der Lagerlogistik, Linienlogistik-Plattformen in der Produktion sowie mittelschwere bis schwere mobile Geräte ausgelegt. Motorleistung, Übersetzung, Encoder, Haltebremse, Laufbelag und Steuerungsschnittstelle werden auf Fahrzeuglast, Fahrgeschwindigkeit, Einbauraum, Bodenbelag und Steuerungsarchitektur abgestimmt.
Technische Daten der Baureihe
| Modell | Traglast (kg) | Nennzugkraft (N) | Geschwindigkeit (m/min) | Motorleistung (kW) | Spannung (VDC) |
|---|---|---|---|---|---|
| JY-CSW160-M1000-L1000-G30 | 1.000 | 1.226 | 0–50 | 2 × 1,0 | 48 |
| JY-CS180-M1000-L2000-G30 | 2.000 | 1.090 | 0–56 | 2 × 1,0 | 48 |
| JY-CSW250-M1500-L4000-G50 | 4.000 | 1.962 | 0–47 | 2 × 1,5 | 48 |
| JY-CSW280-M2500-L6000-G70 | 6.000 | 4.066 | 0–37 | 2 × 2,5 | 48 |
| JY-CSW300-M3000-L8000-G70 | 8.000 | 3.795 | 0–40 | 2 × 2,5 | 48 |
Alle Modelle mit Servomotoren und integriertem Untersetzungsgetriebe. Laufbelag aus Polyurethan oder Gummi; Encoder, Bremse und Schnittstelle nach Projektanforderung. Vollständige Datenblätter und CAD-Daten auf der englischen Produktseite.
Auswahl des AGV Differentialantriebs
Die Auswahl sollte nicht nach dem Fahrzeuggewicht allein erfolgen. Entscheidend sind:
- Radlast am Antriebsmodul – abhängig von Gesamtmasse, Lastverteilung und Anzahl der Stützräder.
- Benötigte Zugkraft – aus Rollwiderstand, Beschleunigung und Steigung. Die Nennzugkraft des Moduls muss den Dauerbetrieb abdecken, kurze Spitzen die Beschleunigung.
- Zielgeschwindigkeit – legt zusammen mit dem Raddurchmesser Übersetzung und Motordrehzahl fest.
- Bodenbelag und Umgebung – Reibwert, Unebenheiten, Fugen, Temperatur, Nässe.
- Einbauraum – Bauhöhe, Lochbild, Bodenfreiheit und Kabelführung.
Eine Schritt-für-Schritt-Rechnung mit Beispiel finden Sie in unserem englischen Leitfaden Tractive Force and Wheel Load Calculation und im Leitfaden zur Motorauslegung.
Differentialantrieb oder Antriebs-Lenkeinheit?
Ein Differentialantrieb lenkt über die Drehzahldifferenz zweier Räder; eine Antriebs-Lenkeinheit (Lenkantrieb) dreht das Antriebsrad aktiv um eine Hochachse. Der Differentialantrieb bietet geringere Bauhöhe, Drehen auf der Stelle und eine einfachere Architektur; der Lenkantrieb bietet weniger Reifenverschleiß bei Kurvenfahrt, präzisere Spurführung und höhere Einzelradlasten. Den ausführlichen Vergleich finden Sie unter Differential Drive vs Drive-Steering Units (Englisch).
Differentialantrieb oder Differenzialantrieb?
Beide Schreibweisen werden für AGV-Antriebssysteme verwendet und meinen dasselbe System mit zwei unabhängig geregelten Antriebsrädern. Auf dieser Seite verwenden wir „Differentialantrieb“.
Häufige Fragen
Differentialantrieb oder Differenzialantrieb – was ist richtig?
Beide Schreibweisen sind gebräuchlich und bezeichnen dasselbe: ein Fahrwerk mit zwei unabhängig geregelten Antriebsrädern, das über die Drehzahldifferenz der Räder lenkt. In technischen Unterlagen findet sich häufiger „Differentialantrieb“.
Wann ist ein Differentialantrieb einer Antriebs-Lenkeinheit vorzuziehen?
Wenn geringe Bauhöhe, Drehen auf der Stelle und eine einfache Fahrwerksarchitektur wichtiger sind als minimaler Reifenverschleiß bei Kurvenfahrt und präzise Spurführung unter hoher Last. Typische Einsätze sind Unterfahr-AMR, Lagerlogistik und mittelschwere bis schwere Plattformen.
Wie wähle ich die Baugröße aus?
Nicht nach dem Fahrzeuggesamtgewicht allein, sondern nach der Radlast des Antriebsmoduls, der benötigten Zugkraft aus Rollwiderstand, Beschleunigung und Steigung, der Zielgeschwindigkeit, dem Bodenbelag und dem Einbauraum. Senden Sie uns diese Daten, wir empfehlen eine Baugröße.
Welche Optionen gibt es bei Motor, Encoder, Bremse und Laufbelag?
Motorleistung, Übersetzung, Encoder, Haltebremse, Laufbelag aus Polyurethan oder Gummi sowie die Steuerungsschnittstelle werden projektbezogen konfiguriert.
Weitere Produkte und Leitfäden
Nennen Sie uns Gesamtlast, Zielgeschwindigkeit, Steigung, Bodenbelag, Einbauraum und erwartete Stückzahl. Unsere Ingenieure empfehlen Baugröße und Ausgangskonfiguration.
E-Mail: info@jy-robots.com
WhatsApp: +852 9503 4832
Vollständige technische Daten und CAD auf Englisch →