 Start · AGV-Antrieb · Differentialantrieb · Hubmodul · Servorad · Radnabenmotor · Planetengetriebe · English · 中文
Lenkantrieb für AGV und AMR: Antriebs-Lenkeinheiten von 600 bis 6.000 kg
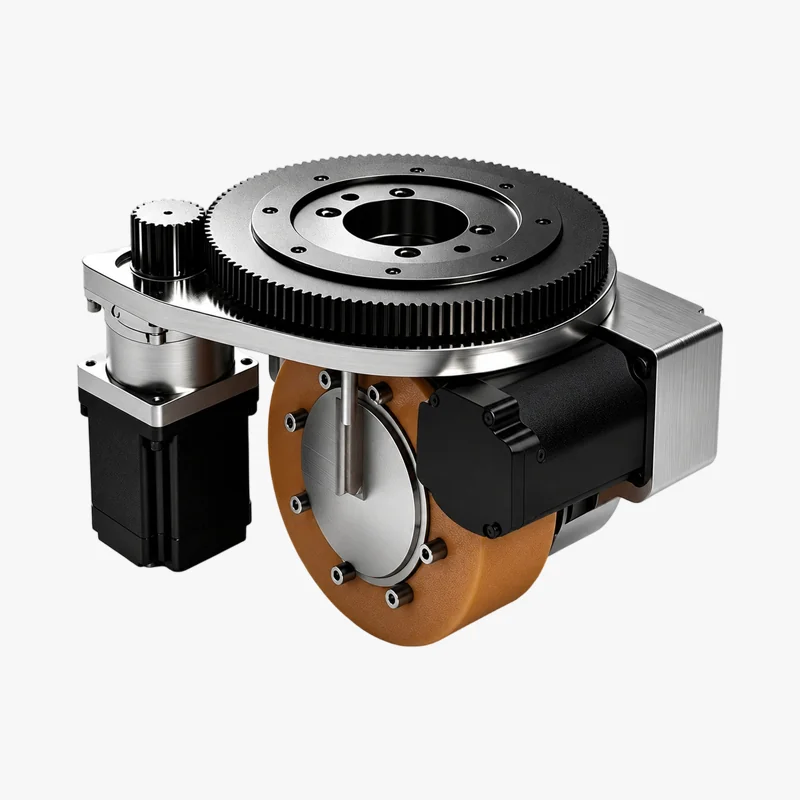
Antriebs-Lenkeinheiten (Lenkantriebe) von JY Robot vereinen Fahrantrieb, aktive Lenkung, Planetengetriebe, Antriebsrad und Winkelrückführung in einem Modul. Drei Bauformen decken Raddurchmesser von Ø150 bis Ø400 mm, Traglasten von 600 bis 6.000 kg und Nennzugkräfte von 508 bis 6.692 N ab.
Drei Bauformen
| Bauform | Traglast | Raddurchmesser | Nennzugkraft | Motorleistung | Typischer Einsatz |
|---|---|---|---|---|---|
| Horizontal, einseitige Radlagerung | 600–3.000 kg | Ø150–Ø280 mm | 508–2.910 N | 0,4–3,0 kW | Kompakte AGV und AMR, flache Chassis |
| Horizontal, beidseitige Radlagerung | 800–6.000 kg | Ø150–Ø400 mm | 768–6.692 N | 0,75–7,5 kW | Schwerlast-AGV, hohe Stoßlasten, lange Laufzeiten |
| Vertikal | 800–3.000 kg | Ø180–Ø343 mm | 285–2.043 N | 0,4–5,0 kW | Chassis mit wenig Grundfläche, bis 147 m/min |
Technische Daten: horizontale Bauform, einseitige Lagerung
| Baugröße | HW150 | HW180 | HW220 | HW280 |
|---|---|---|---|---|
| Traglast (kg) | 600 | 1.000 | 2.000 | 3.000 |
| Nennzugkraft (N) | 508 | 1.138 | 2.910 | 2.743 |
| Geschwindigkeit (m/min) | 0–45 | 0–54 | 0–52 | 0–38 |
| Motorleistung (kW) | 0,4 | 1,0 | 2,5 | 3,0 |
| Nennmoment Motor (N·m) | 1,27 | 3,2 | 8 | 9,6 |
| Übersetzung | 32:1 | 32:1 | 40:1 | 40:1 |
| Bremsmoment (N·m) | 6 | 6 | 16 | 16 |
| Rad | Ø150 × 55 mm | Ø180 × 60 mm | Ø220 × 80 mm | Ø280 mm |
48 VDC, Servomotor mit Inkremental-Encoder, zweistufiges Planetengetriebe, Haltebremse 24 VDC, Laufbelag Polyurethan oder Gummi. Daten der beidseitig gelagerten und der vertikalen Baureihe auf den englischen Produktseiten: beidseitig gelagert 800–6.000 kg, vertikal 800–3.000 kg.
Aufbau und Funktion
Der Fahrmotor treibt das Rad über ein zweistufiges Planetengetriebe an; ein zweiter Antrieb dreht die gesamte Radeinheit um die Hochachse. Ein Winkelgeber meldet die Lenkposition an die Fahrzeugsteuerung. Weil das Rad aktiv gelenkt wird, fährt das Fahrzeug auch unter hoher Last ohne Reifenscheuern durch Kurven und hält die Spur präzise – der wesentliche Unterschied zum Differentialantrieb, der nur über die Drehzahldifferenz zweier Räder lenkt.
Auswahlkriterien
- Radlast – Gesamtmasse, Lastverteilung und Anzahl der Lenkantriebe bestimmen die Last pro Modul.
- Zugkraft – Rollwiderstand, Beschleunigung und Steigung; Dauerbetrieb gegen Nennzugkraft, Spitzen gegen Spitzenmoment prüfen.
- Geschwindigkeit und Raddurchmesser – legen Übersetzung und Motordrehzahl fest.
- Einbauraum – Bauhöhe entscheidet zwischen horizontaler und vertikaler Bauform.
- Bodenbelag – Reibwert und Unebenheiten bestimmen Laufbelag und Raddurchmesser.
- Schnittstellen – Encoder, Bremse, Steuerung (z. B. CANopen oder EtherCAT) und Sicherheitsfunktionen wie STO.
Die neun wichtigsten Eingangsgrößen erläutert unser englischer Leitfaden AGV Steering Wheel Selection Guide; den Vergleich der Bauformen finden Sie unter Horizontal vs Vertical Steering Drive Wheel.
Häufige Fragen
Was ist ein Lenkantrieb bzw. eine Antriebs-Lenkeinheit?
Ein Modul, das Fahrantrieb, aktive Lenkung, Untersetzungsgetriebe, Antriebsrad und Winkelrückführung vereint. Das Antriebsrad wird um eine Hochachse gedreht, so dass das Fahrzeug präzise Spur hält und auch unter hoher Last ohne Reifenscheuern lenkt.
Horizontale oder vertikale Bauform?
Bei der horizontalen Bauform liegt der Motor seitlich neben dem Rad: geringe Bauhöhe, geeignet für flache Chassis. Bei der vertikalen Bauform steht der Motor über dem Rad: kleine Grundfläche, höhere Bauhöhe, geeignet, wenn in der Ebene wenig Platz ist. Die Entscheidung richtet sich nach Einbauraum, Radlast und Chassislayout.
Einseitige oder beidseitige Radlagerung?
Die einseitige Lagerung ist kompakter und deckt 600 bis 3.000 kg ab. Die beidseitige Lagerung stützt das Rad auf beiden Seiten und ist für 800 bis 6.000 kg sowie für hohe Stoßlasten und lange Laufzeiten ausgelegt.
Wie viele Lenkantriebe braucht ein AGV?
Üblich sind ein Lenkantrieb mit zwei Stützrädern (Dreirad), zwei Lenkantriebe diagonal oder an einer Achse, oder vier Lenkantriebe für omnidirektionale Schwerlastplattformen. Die Anzahl bestimmt zusammen mit der Lastverteilung die Radlast pro Modul.
Weitere Produkte und Leitfäden
Nennen Sie uns Gesamtlast, Anzahl der Antriebe, Zielgeschwindigkeit, Steigung, Bodenbelag, Einbauraum und erwartete Stückzahl. Unsere Ingenieure empfehlen Bauform, Baugröße und Ausgangskonfiguration.
E-Mail: info@jy-robots.com
WhatsApp: +852 9503 4832
Alle Antriebsmodule mit technischen Daten auf Englisch →