 Start · AGV-Antrieb · Differentialantrieb · Lenkantrieb · Servorad · Radnabenmotor · Planetengetriebe · English · 中文
Hubmodul mit Kugelgewindetrieb für AGV und AMR, 200–2.000 kg
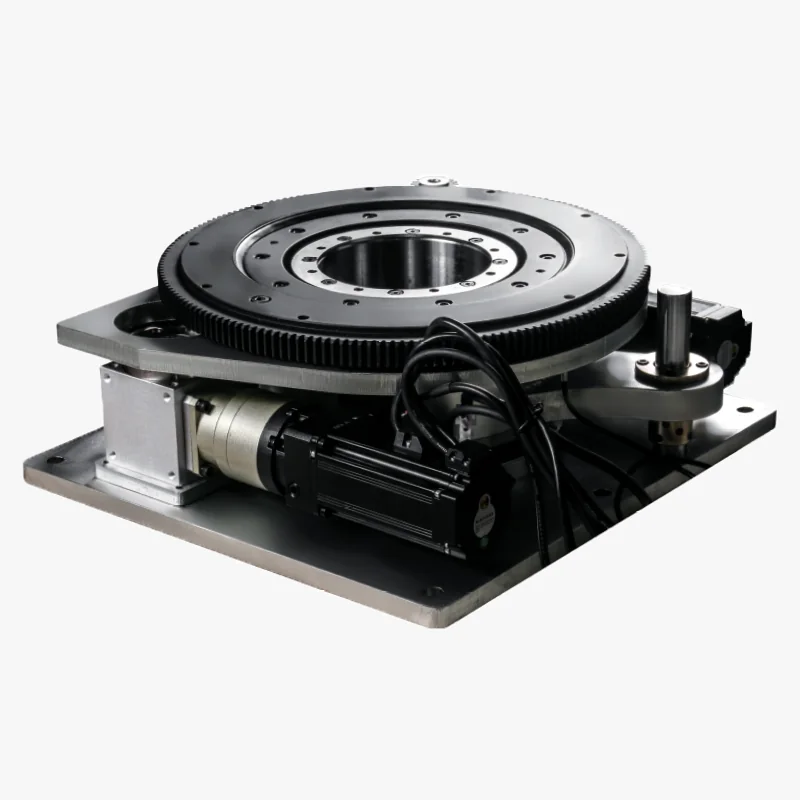
Das Hub- und Drehmodul von JY Robot vereint elektrisches Heben über Kugelgewindetriebe, Plattformdrehung, Positionsrückführung und Kommunikation in einer kompakten Einheit – für das Anheben von Lasten, das Übergeben und das Andocken an Arbeitsstationen mit AGV und AMR. Für 2-Tonnen-Anwendungen steht zusätzlich eine Hubmechanik mit Doppelspindel und 160 mm Hub zur Verfügung.
Zwei Ausführungen
| Ausführung | Traglast | Hub | Antrieb | Besonderheit |
|---|---|---|---|---|
| Hub- und Drehmodul (Baureihe) | 200–2.000 kg | 50–100 mm, konfigurierbar | Servomotoren für Heben und Drehen, 48 VDC | Plattformdrehung integriert; Hubgeschwindigkeit 8,3 mm/s (Standard) |
| 2-Tonnen-Hubmechanik mit Doppelspindel | 2.000 kg Nennlast, Sicherheitsfaktor 1,5 | 160 mm | Hubantrieb 48 V / 1.000 W, 2.000 min⁻¹, 4,78 N·m | Zwei Kugelgewindetriebe, Positionsrückführung, Endlagenerkennung, Kommunikation |
Vollständige Datenblätter und CAD auf den englischen Produktseiten: Hub- und Drehmodul 200–2.000 kg, 2-Tonnen-Hubmechanik mit Doppelspindel.
Aufbau und Funktion
Ein Servomotor treibt über ein Untersetzungsgetriebe den Kugelgewindetrieb an, der die Hubplattform linear verfährt. Bei der Baureihe mit Drehfunktion dreht ein zweiter Servoantrieb die Plattform, so dass ein Regal oder ein Ladungsträger beim Andocken ausgerichtet werden kann. Positionsgeber melden Hubhöhe und Drehwinkel an die Fahrzeugsteuerung; Endlagen werden überwacht. Die große Hohlwellenstruktur hält das Modul flach und lässt Raum für Kabel und Sensorik.
Typische Einsätze sind Unterfahr-AMR für Regale und Paletten, Übergabestationen in der Linienlogistik und Plattformen, die beim Andocken an Arbeitsstationen eine definierte Höhe und Ausrichtung anfahren müssen.
Kugelgewindetrieb, Trapezgewinde oder Hydraulik?
- Kugelgewindetrieb: hoher Wirkungsgrad, präzise Positionierung, hohe Zyklenzahl, kompakte Bauform. Übliche Wahl bis etwa 2 t. Nicht selbsthemmend – die Last wird über die Haltebremse gehalten.
- Trapezgewinde: einfacher und selbsthemmend, aber geringerer Wirkungsgrad, langsamer und höherer Verschleiß. Geeignet für niedrige Zyklenzahlen.
- Hydraulik: hohe Kräfte auf kleinem Raum, geeignet für sehr schwere Lasten; bei JY Robot im hydraulischen Differentialantriebsmodul für 6–20 t integriert.
Den ausführlichen Vergleich finden Sie im englischen Leitfaden Ball Screw, Trapezoidal Screw or Hydraulic Lifting.
Auswahlkriterien
- Nutzlast und Lastschwerpunkt – außermittige Lasten erzeugen Kippmomente auf die Führung.
- Hub – 50–100 mm reichen für das Anheben von Regalen und Paletten; die 2-Tonnen-Mechanik bietet 160 mm.
- Hubfrequenz – Zyklen pro Stunde bestimmen Erwärmung und Lebensdauer von Spindel und Motor.
- Drehfunktion – nur bei Bedarf; sie erhöht Bauhöhe und Kosten.
- Schnittstelle – RS-485, CANopen oder EtherCAT, abgestimmt auf die Fahrzeugsteuerung; siehe CANopen vs EtherCAT vs RS-485.
- Sicherheit – Haltebremse, Verhalten bei Stromausfall und ggf. STO; siehe STO-Leitfaden.
Häufige Fragen
Kugelgewindetrieb, Trapezgewinde oder Hydraulik – was ist für ein AGV-Hubmodul besser?
Der Kugelgewindetrieb bietet hohen Wirkungsgrad, präzise Positionierung und hohe Zyklenzahl bei kompakter Bauform – die übliche Wahl bis etwa 2 Tonnen. Das Trapezgewinde ist einfacher und selbsthemmend, aber langsamer und verschleißt schneller. Hydraulik lohnt sich bei sehr hohen Lasten (bei JY Robot 6–20 t im hydraulischen Differentialantriebsmodul).
Hält das Hubmodul die Last bei Stromausfall?
Ein Kugelgewindetrieb ist grundsätzlich nicht selbsthemmend. Die Last wird über die Haltebremse des Hubmotors gehalten; Bremse und deren Ansteuerung bei Stromausfall oder STO sind daher Teil der Sicherheitsbetrachtung und werden projektbezogen festgelegt.
Welche Schnittstellen stehen zur Verfügung?
RS-485, CANopen und optional EtherCAT. Welche Variante auf einer konkreten Artikelnummer verfügbar ist, bestätigen wir bei der Auslegung. Hinweise zur Wahl des Bussystems gibt unser englischer Leitfaden zu CANopen, EtherCAT und RS-485.
Was wird für die Auslegung benötigt?
Nutzlast und Lastschwerpunkt, benötigter Hub, ob eine Drehung der Plattform erforderlich ist, Hubfrequenz pro Stunde, Einbauraum, Versorgungsspannung und die Steuerungsschnittstelle.
Weitere Produkte und Leitfäden
Nennen Sie uns Nutzlast, Hub, Hubfrequenz, Einbauraum, Spannung und Schnittstelle. Unsere Ingenieure empfehlen Ausführung und Konfiguration.
E-Mail: info@jy-robots.com
WhatsApp: +852 9503 4832
Vollständige technische Daten und CAD auf Englisch →